


Kasutajate eraldamine ja tundlikud elektroonilised komponendid on mootori juhtimissüsteemide jaoks oluline kaalutlus. Ohutuse isoleerimist kasutatakse kasutajate kaitsmiseks kahjulike pingete eest, samas kui funktsionaalne eraldamine on spetsiaalselt loodud seadmete ja seadmete kaitsmiseks. Mootori juhtimissüsteemid võivad sisaldada mitmesuguseid isolatsiooniseadmeid, näiteks sõiduahelates isoleeritud värava draiverid; eraldatud ADC -d, võimendid ja andurid tuvastusahelates; ja isoleeritud SPI, Rs -485 ja standardsed digitaalsed isolaatorid sideahelates. Nende seadmete hoolikas valimine on vajalik nii ohutuse huvides kui ka jõudluse optimeerimiseks.
Kuigi isolatsioon on oluline süsteemi kaalumine, on sellel puudusi: see võib suurendada energiatarbimist, andmete edastamine eraldatustbarjääride vahel tekitab viivitusi ja see võib suurendada süsteemi kulusid. Süsteemi kujundajad on traditsiooniliselt pöördunud optiliste isolatsioonilahenduste poole, mis oli aastaid parim valik süsteemi eraldamiseks.
Viimasel kümnendil on magnetilise (trafoülekande) meetoditel põhinevad digitaalsed isolaatorid andnud elujõulise ja paljudel juhtudel parema alternatiivi; Süsteemi vaatenurgast pakuvad nad ka eeliseid, mida süsteemidisainerid ei pruukinud tunnistada. Järgmisena kirjeldatakse kahte isolatsioonilahendust, keskendudes magnetilise isolatsiooni pakutavate ajastus jõudluse paranemisele ja sellest tulenevatele eelisetele mootori juhtimisrakendustele süsteemi tasandil.
Eraldamismeetodid
OptocoUplers kasutab primaarse ülekandemeetodina valgust, nagu on näidatud joonisel 1. Edastuskülg koosneb LED -ist, mille kõrgetasemeline signaal lülitab LED -i sisse ja madala taseme signaal lülitab LED -i välja. Vastuvõtva külg kasutab fotodetektorit, et teisendada vastuvõetud valgusignaal elektrisignaaliks. Isoleerimist tagab LED -i ja fotodetektori vahel plastifitseeritud materjal, kuid seda saab täiustada ka täiendava isolatsioonikihi abil (tavaliselt polümeeripõhine).
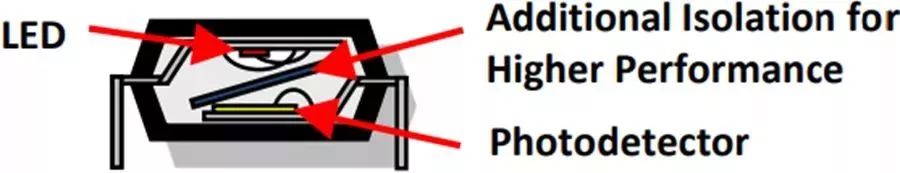
Joonis 1. OptocoUpleri struktuur
Üks suurimaid optokoleerijate puudusi on see, et LED -vananemine, mis võib ülekandeomadusi triivida; Disainerid peavad seda täiendavat probleemi kaaluma. Vananemine põhjustab aja ja temperatuuri triivimise. Selle tulemusel mõjutab signaalimist ja tõusu/langusaegu, mis keerukaks kujundamist, eriti arvestades probleeme, mida käesolevas artiklis hiljem käsitletakse.
Ka OptoCouplersi jõudluse skaleerimine on piiratud. Andmekiiruste suurendamiseks tuleb ületada optokoolidele omane parasiitlik mahtuvusprobleem, mis põhjustab suurema energiatarbimise. Parasiitne mahtuvus pakub ka sidumismehhanismi, mis põhjustab optokoogipõhiste isolatsiooniseadmete madalama CMTI (tavarežiimi mööduva immuunsuse) jõudluse konkureerivatele lahendustele.
Magnetilised isolaatorid (trafopõhine) on olnud laiaulatuslik kasutamine enam kui kümme aastat ja need on kehtiv alternatiiv optokoolidele. Need isolaatorid põhinevad tavalisel CMOS-tehnoloogial ja kasutavad magnetülekande põhimõtet, isolatsioonikihiga koosneb polüimiidist või ränidioksiidist, nagu on näidatud joonisel 2. Madala taseme vool edastatakse impulsides läbi mähise, genereerides magnetvälja, mis passib läbi isoleerimisbarjääri ja indutseerib voolu teisel küljel. Standardse CMOS -i struktuuri kasutamise tõttu pakub see energiatarbimise ja kiiruse osas olulisi eeliseid ega kannata optokoolidega seotud eluaegsete kõrvalekaldeprobleemide all. Lisaks on trafopõhise isolaatori CMTI jõudlus parem kui Optocoupleripõhine isolaator.
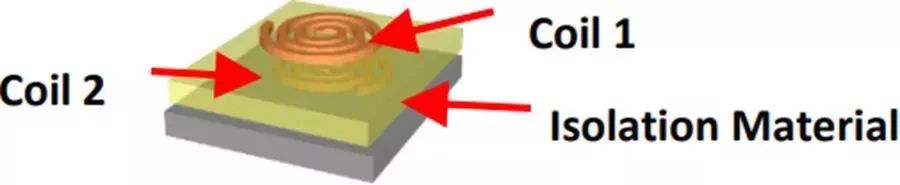
Joonis 2. Magnettrafo struktuur
Trafopõhised isolaatorid võimaldavad kasutada ka tavapäraseid signaalitöötluse mooduleid (et vältida võltsitud sisendite edastamist) ja täiustatud ülekandekoodeki mehhanisme. See võimaldab kahesuunalist andmeedastust, erinevate kodeerimisskeemide kasutamist energiatarbimise ja ülekandekiiruse optimeerimiseks, samuti kriitiliste signaalide kiirema ja järjepidevama edastamisega tõkke teise otsa.
Viivitusomaduste võrdlus
Kõigi isolaatori oluline, kuid sageli tähelepanuta jäetud omadus on nende ülekande viivitus. See omadus mõõdab signaali, mis võib olla ajami signaal või tõrke tuvastamise signaal, vajalikku tõkke ületamiseks kummaski suunas. Käigukasti viivitus varieerub sõltuvalt tehnoloogiast suuresti. Tavaliselt pakutakse tüüpilisi viivitusväärtusi, kuid süsteemi kujundajaid huvitavad eriti maksimaalne viivitus, mis on mootori juhtimissüsteemi kujundamisel oluline omadus. Tabelis 1 on toodud näited ülekande viivituse ja viivituse hälbe väärtuste kohta optokoulerite ja magnetiliselt isoleeritud värava draiveride kohta.
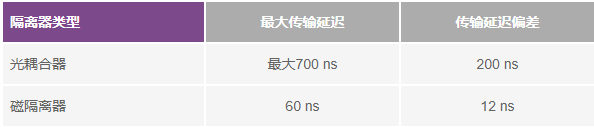
Tabel 1: Optokoogide ja magnetiliste isolaatori tüüpilised viivitusomadused
Nagu on näidatud tabelis 1, on magnetilisel eraldamisel olulised eelised maksimaalse viivituse ja viivituse korratavuse (kõrvalekalle) osas. Selle tulemusel on mootori juhtimiskujundajad oma disainilahenduste suhtes rohkem usaldust ega pea väravajuhi omaduste rahuldamiseks lisama ajastusmarginaale. Sellel on väga oluline mõju mootori juhtimissüsteemide jõudlusele ja ohutusele.
Süsteemi mõju mootori juhtimissüsteemidele
Joonis 3 näitab tüüpilist kolmefaasilist muundurit, mida kasutatakse vahelduvvoolu mootori juhtimisrakenduses. Seda muundurit juhitakse alalisvoolu siinist, kus alalisvoolu toiteallikas genereeritakse tavaliselt vahelduvvoolu toiteallikast dioodisilla alaldi ja mahtuvusliku/induktiivse mahutava filtri kaudu. Enamikus tööstuslikes rakendustes on alalisvoolu siini pinge vahemikus 300
V kuni 1000 V vahemik. Toite transistoride vahetamiseks tüüpilise sagedusega 5 kHz 10 -ni kasutatakse impulsi laiuse modulatsiooni (PWM) skeemi
KHz Tüüpiline sagedus toitetransistoride T1 vahetamiseks T6-le, et genereerida mootor klemmides muutuva pinge, muutuva sageduse, kolmefaasilise sinusoidaalse vahelduvvoolu pinge.
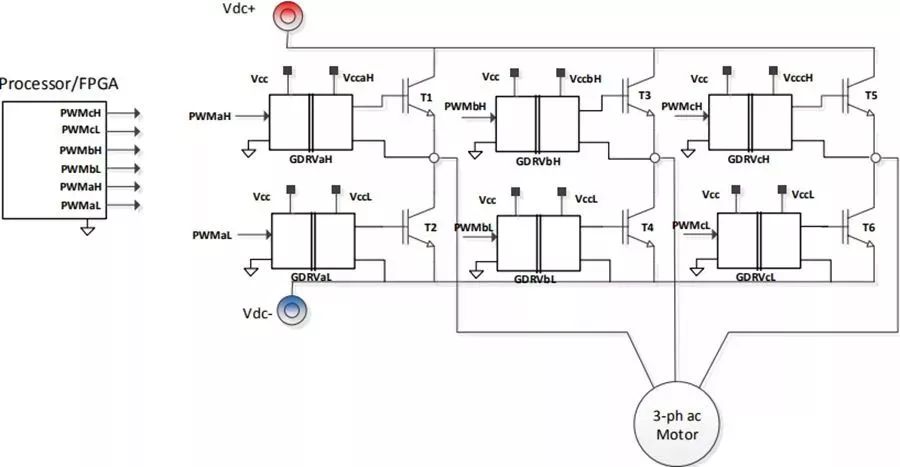
Joonis 3. kolmefaasiline muundur mootori juhtimisrakenduste jaoks
PWM -signaalid (nt PWMAH ja PWMAL) genereeritakse mootori kontrolleris (tavaliselt rakendatud protsessori ja/või FPGA -ga). Need signaalid on tavaliselt madala pingesignaalid, mis on protsessoriga tavaline alus. Võimsuse transistoride nõuetekohaseks sisse- ja väljalülitamiseks tuleb võimendada loogikataseme signaalide pingetaset ja voolu suundumust ning lisaks nihkuda nii, et maapealne viide on kõnealuse transistori kiirgaval poolusel. Sõltuvalt protsessori asukohast süsteemis võivad need signaalid vajada ka ohutusisolatsiooni.
Värava draiverid (näiteks GDRVAL ja GDRVAH joonisel 3) täidavad selle funktsiooni. Iga värava draiver IC nõuab primaarkülje toitepinget, millele viidatakse protsessori maapinnale ja sekundaarkülg, millele viidatakse transistori emitterile. Teisese toitepinge tase peab suutma sisse lülitada toitetransistorid (tavaliselt 15
V) ja on transistori väravate laadimiseks ja tühjendamiseks piisavalt voolutugevust.
Muunduri surnud aeg
Võimsuste transistoridel on piiratud lülitusaeg, seetõttu tuleb surnud aeg sisestada impulsi laiuse modulatsiooni lainekuju ülemise ja alumise silla transistori vahel, nagu on näidatud joonisel 4. See takistab mõlemat transistori juhuslikult sisselülitamist samal ajal, põhjustades lühise DC -bussis lühise, mis omakorda tekitab süsteemi ebaõnnestumise ohtu ja/või kahju. Surnud aja pikkuse määravad kaks tegurit: transistori lülitusaeg ja värava draiveri ülekande viivituse ebakõla (sealhulgas ebakõla triiv). Teisisõnu peab surnud aeg arvestama PWM -signaali ülekandeajas protsessorist ülemise ja alumise sillavärava draiverite vahelise transistori väravateni.
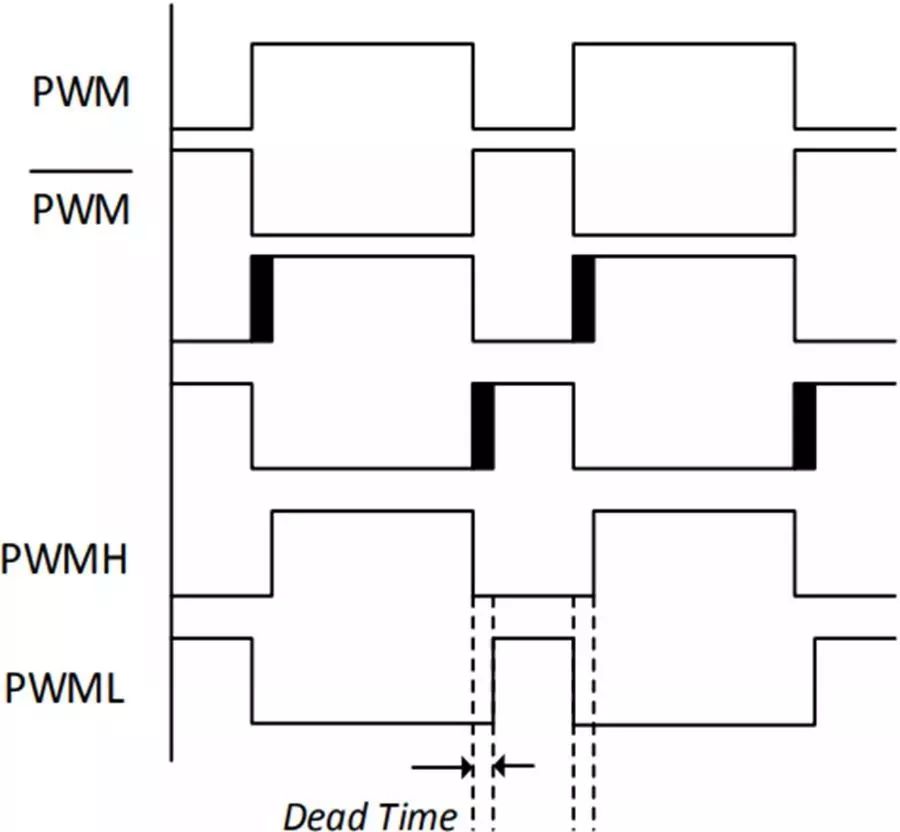
Joonis 4. Surnud aja interpolatsioon
Surnud aeg mõjutab mootorile rakendatavat keskmist pinget, eriti madala kiirusega. Tegelikult tutvustab surnud aeg järgmisi veapingeid, millel on ligikaudu püsiv suurusjärk:
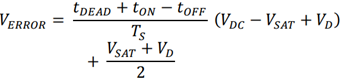
Kui verler on veapinge, on TDEAD surnud aeg, tonn ja toff on transistori sisselülitamise ja väljalülitusajad, TS on PWM-i lülitusperiood, VDC on alalisvoolu siini pinge, VSAT on võimsuse transistori riigipinge langus ja VD on dioodide juhtivuse pinge.
Kui faasivool muudab suunda, muudab veapinge polaarsust, nii et kui liinivool ületab nulli, läbib mootori interpinge sammu. See põhjustab harmooniat sinusoidaalses põhipinges, mis omakorda tekitab mootoris harmoonilisi voolusid. See on eriti oluline küsimus suuremate, madala impedatsiooniga mootorite jaoks, mida kasutatakse avatud ahela draividel, kus harmoonilised voolud võivad olla olulised, põhjustades madala kiirusega vibratsiooni, pöördemomendi pulsatsiooni ja harmoonilise kütte.
Surnud aeg mõjutab mootori väljundpinge moonutusi järgmistel tingimustel kõige tõsisem:
Kõrge alalisvoolu bussipinge
Kaua surnud aeg
Kõrge lülitussagedus
Madala kiirusega töö, eriti avatud ahela draivides, kus kontrollialgoritmile hüvitist ei lisata
Madala kiirusega töö on oluline, kuna just selles režiimis on rakendatud mootori pinge igal juhul väga madal ja surnud ajast tulenev veapinge võib olla märkimisväärne osa rakendatud mootori pingest. Lisaks on veapingest tingitud moonutuste värisemise mõju veelgi kahjulikum, kuna süsteemi inertsuse filtreerimine on saadaval ainult suurema kiirusega.
Kõigist nendest parameetritest on surnud aja pikkus ainus, mida eraldatud väravajuhi tehnoloogia mõjutab. Osa surnud ajapikkusest määratakse toite transistori lülitus viivituse ajaga, kuid ülejäänud on seotud levimise viivituse ebakõlaga. Sellega seoses on optilised isolaatorid selgelt madalamad kui magnetilised isolatsioonitehnoloogia.
Rakenduse näited
Surnud aja mõju motoorsele moonutusele illustreerimiseks antakse allpool tulemused kolmefaasilisel muunduril põhineva avatud ahelaga mootori ajami kohta.
Inverter Gate'i draiver kasutab ADI Corporationi magnetilist isolaatorit
(ADUM4223Adum4223) IR-i IRG7PH46UDPBF1200VIGBT juhtimiseks alalisvoolu siinipingega 700 V. Inverter juhib kolmefaasilist induktsioonmootorit avatud silmuse V/F juhtimisrežiimis. Liinipinget ja faasivoolusid mõõdetakse eraldi, kasutades takistuspingejagu ja šundi takisti koos isoleeritud ∑-∆ modulaatoriga (ka ADI AD7403). Ühiku andmevoogud igast modulaatorist saadetakse juhtimisprotsessorile
(ADI ADSP-CM408) Kui andmed filtreeritakse ja ekstraheeritakse, et saada pinge ja voolu signaalide täpsed esitused.
SINC digitaalfiltri mõõdetud joonepinge väljund on näidatud joonisel 5. Tegelik liinipinge on kõrge lülitussagedus lainekuju 10 kHz juures, kuid see filtreeritakse digitaalse filtri abil välja, et näidata meie huvi madala sagedusega osa. Vastavad motoorse faasi voolud on näidatud joonisel 6
Näidatud.
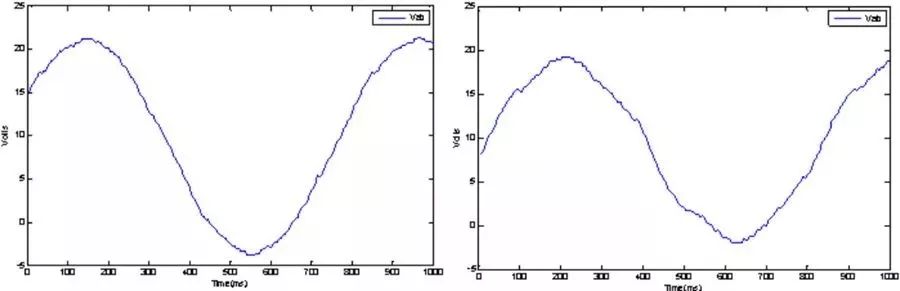
Joonis 5. Mõõdetud mootori pinge mõõdetud pinge: (vasakul) 500 ns surnud aeg; (paremal) 1 µs surnud aeg
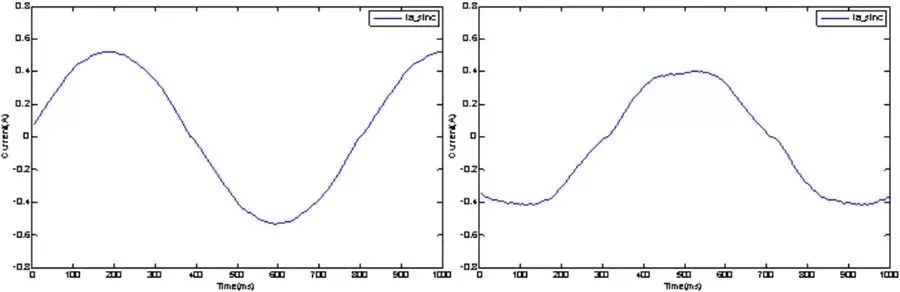
Joonis 6. Mõõdetud motoorsed voolud: (vasakul) 500 ns surnud aeg; (paremal) 1µs surnud aeg
ADUM4223 värava draiveril on ülekande viivituse mittevastavus 12NS, nii et saab kasutada IGBT -vahetamiseks vajalikku absoluutset minimaalset surnud aega. IRIGBT -de jaoks saab minimaalse surnud aja seada 500 ns. Nagu vasakul joonisel näha, on pinge moonutused sel juhul minimaalsed. Samuti on faasivoolud hästi sinusoidsed, nii et pöördemomendi pulsatsioon on minimaalne. Parempoolne graafik näitab joonepinget ja faasivoolu, kui surnud aja suurendatakse 1µs -ni. See väärtus esindab paremini optiliselt ühendatud väravajuhi vajadusi, millel on suurem levimisviivituse mittevastavus ja triiv. Nii pinge kui ka voolu moonutused on märkimisväärselt suurenenud. Sel juhul kasutatud induktsioonmootorid on suhteliselt väikesed, kõrge impedantsimootorid.
Suurema võimsusega lõpptarbimise rakendustes on induktsioonimootori imootori impedants tavaliselt palju madalam, mille tulemuseks on motoorse voolu moonutuse suurenemine ja pöördemoment pulsar. Pöördemomendi pulsatsioonil võib olla paljudes rakendustes kahjulik mõju, näiteks vähendatud lifti sõidu mugavus või laagri-/haakeseisund mehaanilistes süsteemides.
Ülevoolu väljalülitamine
Moodsa värava draiverite jaoks on teine oluline küsimus, kui kiiresti saab protsessori käsku IGBT -s realiseerida. See on oluline ülevoolu väljalülitamiseks olukordades, kus ülevoolu tuvastamine ei kuulu värava draiveri endasse, vaid seda rakendatakse osana tuvastamise ja filtreerimise vooluringist. Veel üks surve selles piirkonnas on lühise lühendamine, mis talub tõhusamaid IGBT-sid. Sellega seoses on IGBT-tehnoloogia suundumus vähendada lühiseaega, mis talub aega tööstusstandardist 10 µs kuni 5µs või veelgi vähem. Nagu on näidatud joonisel 7, nõuavad ülevoolu tuvastamisahelad tavaliselt mõne mikrosekundi tõrke kinnistamiseks; Üldise suundumusega sammu pidamiseks tuleb selle avastamisaja vähendamiseks astuda samme. Veel üks peamine tegur sellel teel on levimisviivitus protsessori/FPGA väljundist IGBT väravani (värava draiver).
Jällegi on magnetilistel isolaatoritel optiliste seadmete ees selge eelis, kuna varasema leviku viivituse väärtused on väga väikesed, tavaliselt umbes 50 n -i ja need pole enam mõjutav tegur. Seevastu OptoCoupleri leviku viivitus on 500 n -i järjekorras ja moodustab märkimisväärse osa kogu ajaeelarvest.
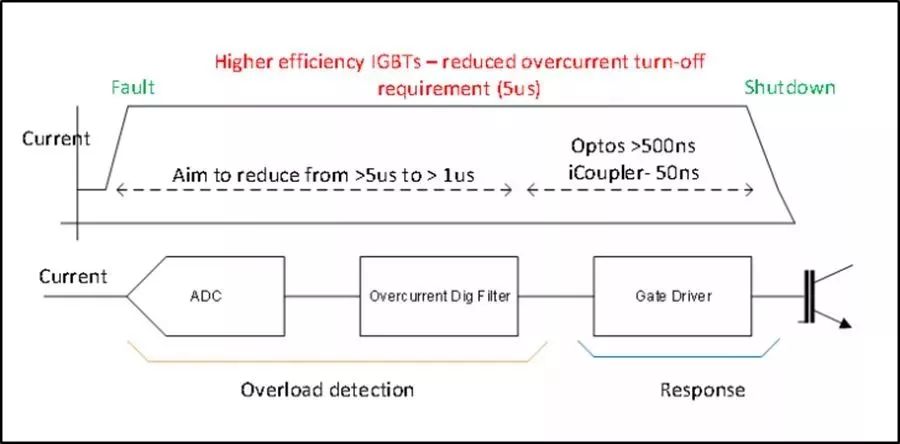
Joonis 7. Rike väljalülituse ajastus
Mootori juhtimisrakenduse värava draiveri väljalülituse ajastus on näidatud joonisel 8, kus käsk protsessori väljalülitusjärk järgib IGBT Gate'i emitteri signaali. Kogu viivitus alates seiskamissignaali algusest, kuni IGBT Gate'i draiveri signaal läheneb 0 on ainult 72 ns.
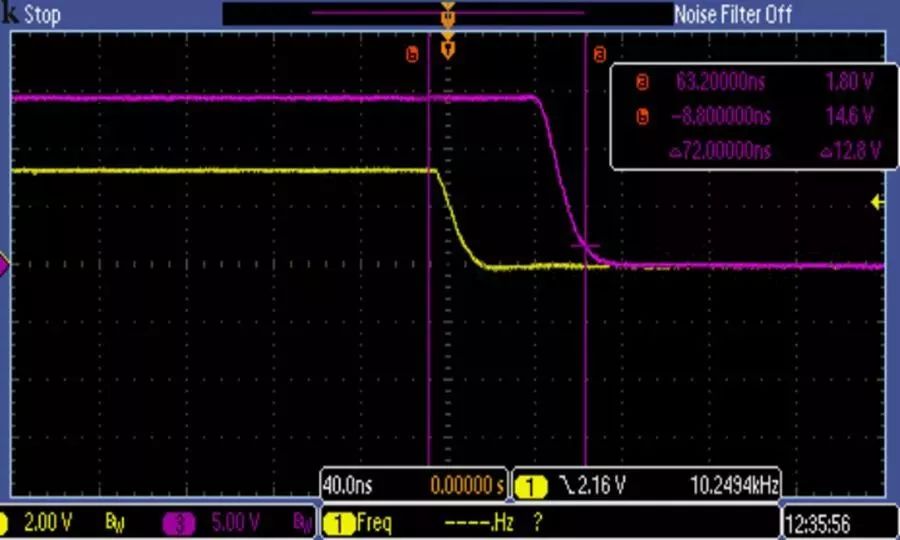
Joonis 8. Ülevoolu väljalülitusvärava draiveri ajastus
Kokkuvõte
Suurenenud keskendudes süsteemi jõudlusele, tõhususele ja ohutusele, seisavad motoorse juhtimise arhitektid tugevamate väljakutsetega tugevamad väljakutsed tugevamad väljakutsed. Kuigi OptoCoupleripõhised väravad draiverid on traditsiooniline valik, pole trafopõhised lahendused mitte ainult energiatarbimise, kiiruse ja aja stabiilsuse osas soodsamad, vaid ka, nagu käesolevas artiklis käsitletud, ka süsteemi jõudluse ja ohutuse osas lühema signaalide viivituste tõttu. See võimaldab disaineritel surnud aega enesekindlalt vähendada ja süsteemi jõudlust parandada, hoides samal ajal silla ülemise ja alumise lülitite sisselülitamist samal ajal sisse.
Lisaks toetab see kiiremat reageerimist süsteemi käskudele ja vigadele, mis suurendab taas süsteemi töökindlust ja parandab ohutust. Neid eeliseid arvestades on trafopõhised isoleeritud värava draiverid muutunud mootori juhtimissüsteemi disaini peamiseks võimaluseks; Süsteemi kujundajatel soovitatakse tungivalt muuta seadme latentsusajaks oma järgmise projekti kavandamisel oluliseks nõudeks.