


Kaasaegses elus kasutatakse mootoreid laialdaselt koduseadmete, autode elektroonika, tööstusliku juhtimise ja paljude muude rakenduste alal ning iga mootor ei saa ilma sobiva juhikiipita joosta. Nanomicro pakub laia valikut mootorjuhi tooteid. See video keskendub tavalistele mootoritüüpidele ja induktiivse koormuse rakendustele, mis aitavad teil paremini mõista, kuidas valida õige mootori draiveri kiip.
Tavaliste induktiivkoormuste tüübid ja rakendused
Mootor on sisuliselt energia muundamise seade, mis läbi elektrienergia elektromagnetilise induktsioonipõhimõtte kineetiliseks energiaks, jaguneb peamiselt harja DC -mootoriks (BDC), harjadeta alalisvoolu mootoriks (BLDC) ja astmemootoriks (astmeline) kolm kategooriat, lisaks mootoritele, ka releed ja isolenoidsed ventiilid, mis on samuti sarnased, mis on sarnased motoorsetele, millele on sarnased.
Päevaelus kasutatakse mootoreid laialdaselt erinevates elektriseadmetes ja need on peaaegu üldlevinud. Näiteks autodes, näiteks aknade tõstmine ja alandamine, istme reguleerimine, peegli reguleerimine, toitegaasi juhtimine ja ukse lukus, sõltuvad kõik erinevat tüüpi mootoritest põhikomponentidena.
Kuidas mootorijuhi kiibid töötavad
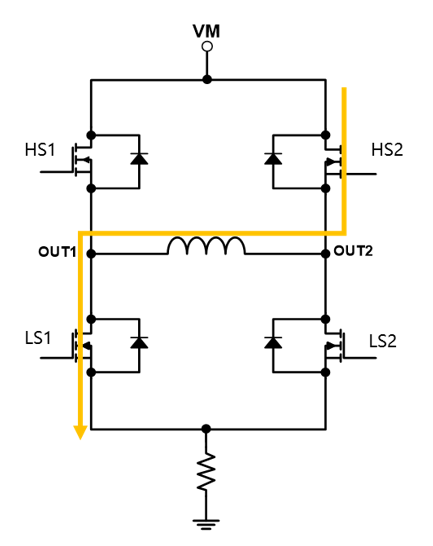
Tüüpiline H-sillaga mootorjuhi kiip, mis on näidatud alloleval joonisel, koosneb kiip neljast MOS-torust H-silla sees (HS1, HS2, LS1, LS2), kiibiväljundid Out1 ja Out2 on ühendatud kahe pintsliga DC-harjamootoritega, mis on ühendatud juhtseadmetega ja suunatud juhtimisüksusesse sisemiste MOS-i juhtimisse. vool.
Edasi
Tagurpidi
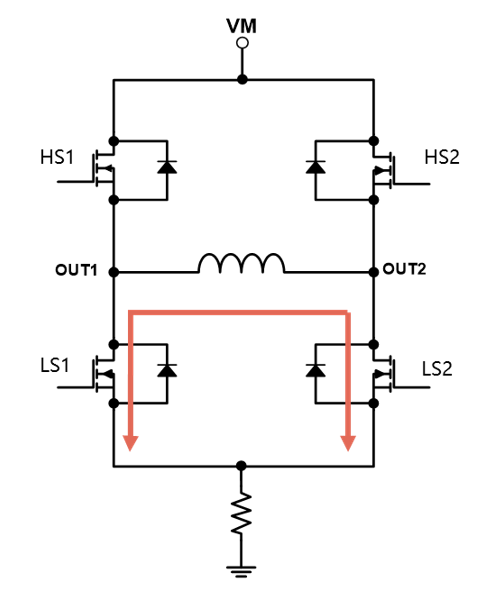
Aeglane lagunemine
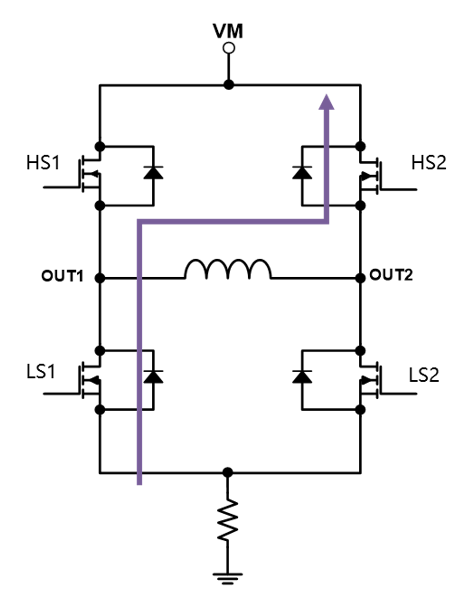
Kiire lagunemine
Edasi:Vool voolab OUT1 -lt OUT2 -ni, mõistes mootori ettepoole pöörlemist.
Tagurpidi:Vool voolab OUT2 -st OUT1 -ni, realiseerides mootori vastupidise pöörlemise.
Aeglane lagunemine:Samal ajal on pingestatud LS1 ja LS2 kaks alumist toru ning mähisevool vooderdatakse aeglaselt maapinnale, et realiseerida mähise tühjendus, st pidur või aeglane majanduslangus.
Kiire lagunemine:Kui LS1 ja HS2 sel ajal sisse lülitatakse, rakendatakse mähise mõlemasse otsa negatiivset pinget ja mähisevool imendub toiteallikast kiiresti, st kiire lagunemine.
Nelja ülaltoodud töörežiimi reguleerib mootori töö olekut täpselt, juhtides MOS -torude lülitus olekut, et täita erinevaid rakendusnõudeid.
Bipolaarne astmeline mootorratas
Varustades mõlemale mähisele mitme astme alajaotusega ortogonaalseid voolusid, saab mootori sees olevate magnetvälja vektorite suunda ja suurust täpselt juhtida, realiseerides seega astmemootori täpset asukoha juhtimist.
Mida suurem on voolu interpolatsioon, seda parem on astmelise mootori juhtimise positsiooniline täpsus ja sujuvus. Sõltuvalt alajaotuse astmest on levinud režiimid nagu 4 alajaotus, 16 alarajooni, 32 alajaotust jne.
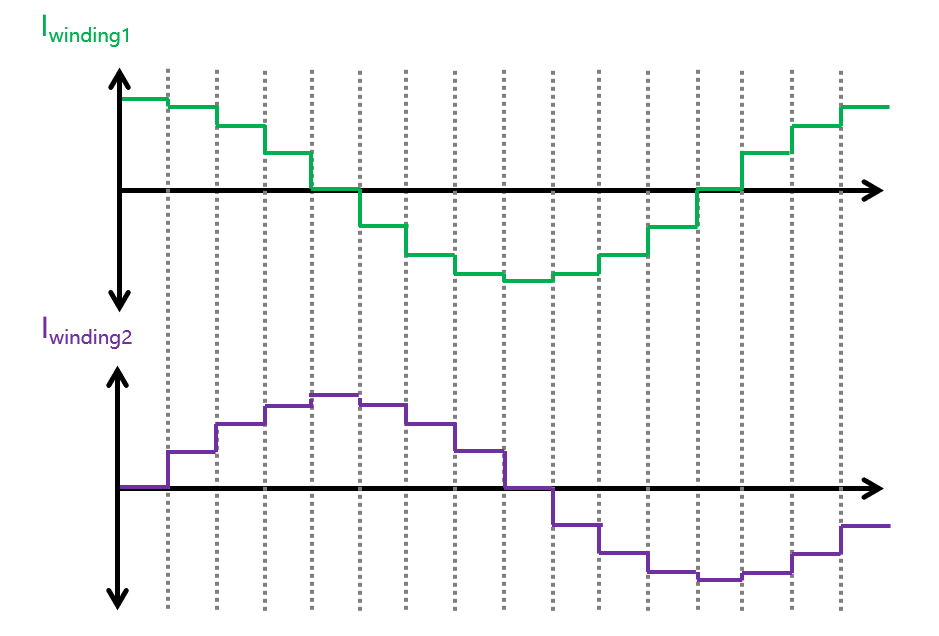
Skemaatiline skeem ¼ astme jaotuse kohta
Astmelise draiveri kiibi jaoks on lisaks sisemisele H-silla draivile olulisem ka väljundi interpolatsiooni voolu täpne juhtimine. Võtke näitena 1/4 alajaotuse režiim, 90 -kraadise potentsiaalnurga piires on praegusel väärtusel neli alajaotust ja kahe mähise vool on siinuslaine, millel on 90 -kraadine faasi erinevus.
Juhi kiib läbi juhtimisalgoritmi ja modulatsiooni vooluahela, H-silla täpne juhtimine voolu modulatsiooni jaoks, nii et mootori mähise vool on täpselt meie seadete lainekuju ja suurus, samal ajal kui proovivõtul on väljundvool tagasiside juhtimise saavutamiseks.
Astmelise mootori draiveri kiibi jaoks tuleb pöörata tähelepanu kiibi parameetritele: tööpinge, faasi voolu suurus, juhtsignaali tüüp, maksimaalne alajaotuse kraad, voolu modulatsiooni ja majanduslanguse režiim ning kaitsefunktsioonid.