


Hiljuti nägi, et mõned sõbrad mängivad mitmesuguseid mootoreid, sest mootor on kontrollimiseks oluline, juhtimine on stabiilne, täpne, kiire on juhtimisalgoritmi tarkvarainseneride lõppeesmärk, esiteks saate mängida mõnda küpsemat juhtimist Algoritmid, mida kogeda, nii et siin on selle sisu kogumik, mida teiega jagada.
1.BLDC mootori juhtimisalgoritm
Harjadeta mootorid on enesekommuteeriva tüübiga (enesesuuna lülitamine) ja seetõttu on nende juhtimine keerulisem.
BLDC mootori juhtimine nõuab teadmisi rootori asendi ja mehhanismi kohta, mille abil mootor läbib rektifitseerimise. Suletud ahela kiiruse juhtimiseks on kaks lisanõudeid, st mootori kiiruse võimsuse juhtimiseks rootori kiiruse/või mootori voolu mõõtmised ja PWM-signaalid.
BLDC mootoritel võivad sõltuvalt rakendusnõuetest olla kas kõrvaljoondatud või keskpunktiga PWM-signaalid. Enamik rakendusi nõuab ainult kiiruse muutmist ja kasutab 6 eraldi küljega joondatud PWM -signaali. See tagab kõrgeima eraldusvõime. Kui rakendus nõuab serveri positsioneerimist, energiapidustamist või energiaperioodi, on soovitatav täiendava keskpunktiga joondatud PWM-signaale.
Rootori positsiooni tajumiseks kasutavad BLDC mootorid Halli efekti andureid, et tagada absoluutse positsiooni tuvastamine. Selle tulemuseks on rohkem juhtmeid ja suuremaid kulusid. Anduritu BLDC juhtimine välistab vajaduse esiandurite järele ja kasutab selle asemel mootori vastu elektromotoorset jõudu (elektromotoorne jõud) rootori asendi ennustamiseks. Anduritu juhtimine on kriitilise tähtsusega odavate muutuva kiirusega rakenduste jaoks nagu ventilaatorid ja pumbad. BLDC mootorite kasutamisel on vaja ka anduriteta juhtimist ka külmkapi ja kliimaseadmete kompressorite jaoks.
Ajavahetuseta sisestamine ja toidulisand
Enamik BLDC mootoreid ei vaja täiendavat PWM-i, laadimata aja sisestamist ega laadimisaja kompenseerimist. Ainsad BLDC rakendused, mis võivad neid funktsioone nõuda, on suure jõudlusega BLDC servomootorid, siinuslaine ergastatud BLDC mootorid, harjadeta vahelduvvoolu või arvuti sünkroonmootorid.
Juhtimisalgoritmid
BLDC mootorite kontrollimiseks kasutatakse palju erinevaid juhtimisalgoritme. Tavaliselt kasutatakse mootori pinge juhtimiseks lineaarsete regulaatoritena energiatransistore. See lähenemisviis ei ole suure võimsusega mootorite juhtimisel otstarbekas. Suure võimsusega mootorid peavad olema PWM-i kontrollitud ja vajavad käivitus- ja juhtimisfunktsioonide tagamiseks mikrokontrollerit.
Juhtimisalgoritm peab esitama järgmised kolm funktsiooni:
PWM -pinge mootori kiiruse juhtimiseks
Mootori parandamise ja peksastamise mehhanism
Rootori asendi ennustamise meetodid, kasutades vastupidist elektromotoorse jõu või saali andureid
Impulsi laiuse modulatsiooni kasutatakse ainult mootori mähiste jaoks muutuva pinge rakendamiseks. Tõhus pinge on võrdeline PWM -i töötsükliga. Kui saavutatakse alaldi kommutatsioon, on BLDC pöördemomendi kiiruse omadused samad kui madalama alalisvoolu mootori omadused. Muutuvat pinget saab kasutada mootori kiiruse ja muutuva pöördemomendi juhtimiseks.
Võimsuse transistori kommutatsioon realiseerib staatori korraliku mähise, et genereerida optimaalne pöördemoment vastavalt rootori asendile. BLDC -mootoris peab MCU teadma rootori asendit ja suutma alaldi õigel ajal petta.
Trapetsikujuline alaldi kommutatsioon BLDC mootoritele
BLDC mootorite jaoks on üks lihtsamaid meetodeid kasutada nn trapetsikujulise alaldi kommutatsiooni.
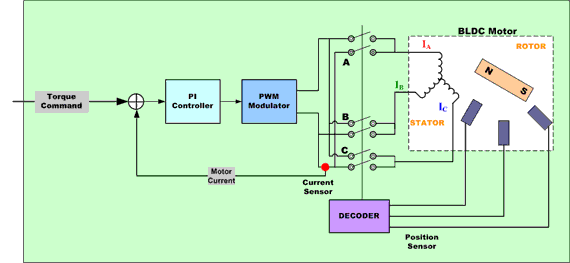
BLDC mootorite redeli kontrollerite lihtsustatud raamistik
Selles skeemis tuleb voolu juhtida iga kord mootor klemmide abil, samas kui kolmas mootor klemm on toiteallikast alati elektrooniliselt lahti ühendatud.
Kolm suuresse mootorisse manustatud saali seadet kasutatakse digitaalsete signaalide saamiseks, mis mõõdavad rootori asukohta kraadisektoris 60- ja edastavad seda teavet mootori kontrollerile. Kuna praegune vool on kahel mähisel korraga võrdne ja kolmandal null, toodab see meetod praeguse kosmosevektori, millel on ainult üks kuuest ühisest suunast. Kui mootor on suunatud, on mootor klemmidel vool elektriliselt lülitatud (leevendatud kommutatsioon) üks kord 60 pöörlemisastme kohta, nii et praegune kosmosevektor on 90 -kraadise faasi nihkest alati lähim 30 kraadi.

Trapetsikujuline kontroll: ajami lainekuju ja pöördemoment parandamisel
Seetõttu on iga mähise praegune lainekuju trapetsikujuline, alustades nullist ja läheb positiivse vooluni ning seejärel nulli ja seejärel negatiivse vooluni.
See loob praeguse kosmosevektori, mis läheneb tasakaalustatud pöörlemisele, kui see astub rootori pöörlemisega üles 6 erinevas suunas.
Mootorirakendustes nagu kliimaseade ja jäätumine ei ole saali andurite kasutamine konstant. Ühendamata mähistes indutseeritud vastupidiseid andureid saab kasutada samade tulemuste saavutamiseks.
Sellised trapetsikumissüsteemid on nende juhtimisahelate lihtsuse tõttu väga levinud, kuid need kannatavad parandamise ajal pöördemomendi pulsatsiooniprobleemide all.
Sinusoidaalne parandatud kommutatsioon BDLC mootoritele
Trapetsikujuline alaldi kommutatsioon ei ole tasakaalustatud ja täpse harjata alalisvoolu mootori juhtimise tagamiseks piisav. See on peamiselt tingitud asjaolust, et kolmefaasilises harjata mootoris tekitatud pöördemoment (sinusoidaalse laine loenduri elektromotoorse jõuga) on määratletud järgmise võrrandiga:
Võlli pöördemoment=kt [irsin (o) + issin (o +120) + itin (o +240)]]]]
Kus:
o on pöörleva võlli elektrinurk
KT on mootori pöördemomendi konstant
Ir, on ja see on faasivoolud
Kui faasivoolud on sinusoidsed: ir {{0}} i 0 sino; On=i 0 sin (+120 o); See=i0Sin (+240 o)
saadakse:
Võlli pöördemoment {{0}}. 5i0*kt (konstantse sõltumatu võlli nurgast)
Sinusoidselt parandatud konnastatud harjadeta mootorikontroller püüab juhtida kolme mootori mähist, mille kolm voolu varieeruvad sujuvalt ja sinusoidselt, kui mootor pöörleb. Nende voolude sellega seotud faasid valitakse nii, et need toodaksid rootori voolu sujuvaid kosmosevektoreid rootori ortogonaalses suunas invariantsusega. See välistab põhjaosaga seotud pöördemomendi pulsatsiooni ja roolimpulsid.
Mootori voolu sileda sinusoidaalse modulatsiooni genereerimiseks mootori pöörlemisel on vajalik rootori asendi täpne mõõtmine. Esikuseadmed annavad ainult rootori positsiooni umbkaudse arvutuse, mis pole selleks otstarbeks piisav. Sel põhjusel on vaja kooderi või sarnase seadme nurga tagasisidet.

BLDC motoorse siinuslaine kontrolleri lihtsustatud plokkskeem
Kuna mähkimisvoolud tuleb ühendada, et saada sujuv konstantse rootori voolu vektor, ja kuna iga staatori mähised on paigutatud 120 -kraadise nurga all, peavad iga traadi kalda voolud olema sinusoidsed ja olema faasinihe 120 kraadid. Kooderi positsiooniteavet kasutatakse kahe siinuse laine sünteesimiseks, mille faasinihe nende kahe vahel on 120 kraadi. Seejärel korrutatakse need signaalid pöördemomendi käsuga, nii et siinuslaine amplituud on võrdeline vajaliku pöördemomendiga. Selle tulemusel on kaks sinusoidaalset voolu käsku korralikult järk -järgult, tekitades seega pöörleva staatori voolu kosmosevektori ortogonaalses suunas.
Sinusoidaalse voolu käsk annab välja PI -kontrollerid, mis moduleerivad voolu kahes sobivas mootori mähises. Kolmandas rootori mähises olev vool on kontrollitud mähisevoolude negatiivne summa ja seetõttu ei saa seda eraldi kontrollida. Iga Pi -kontrolleri väljund saadetakse PWM -modulaatorisse ning seejärel väljundsillale ja kahele mootori klemmile. Kolmandale mootori klemmile kantav pinge on saadud kahe esimese mähise jaoks rakendatud signaalide negatiivsest summast, mida kasutatakse vastavalt kolme sinusoidaalse pinge jaoks, mis on vastavalt 120 kraadi kaugusel.
Selle tulemusel jälgib tegelik väljundvool lainekuju täpselt sinusoidaalse voolu käsusignaali ja sellest tulenev vooluvektor pöörleb sujuvalt, et kvantitatiivselt stabiliseerida ja soovitud suunas orienteerida.
Sinusoidaalset alaldi juhtimist stabiliseeritud kontrolli tulemust ei saa trapetsikujulise alaldi juhtimisel üldiselt saavutada. Kuna see on kõrge efektiivsuse tõttu madala mootoriga kiirusel, eraldub see suure mootori kiirusega. See on tingitud asjaolust, et kiiruse suurenedes peavad praegused tagasivoolu kontrollerid jälgima sinusoidaalset signaali sageduse suurenemise kohta. Samal ajal peavad nad kiiruse suurenedes ületama mootori vastu elektromotoorse jõu, mis suureneb amplituud ja sagedus.
Kuna PI-kontrolleritel on piiratud võimendus ja sagedusreaktsioon, põhjustavad praeguse juhtimissilmuse ajalised häired faasi viivituse ja suurenevad mootori voolul vead, mis suurenevad suurema kiirusega. See segab praeguse kosmosevektori suunda rootori suhtes, põhjustades seega nihke kvadratuuri suunast.
Kui see juhtub, saab teatud koguse vooluga toota vähem pöördemomenti, nii et pöördemomendi säilitamiseks on vaja rohkem voolu. Tõhusus väheneb.
See langus jätkub kiiruse suurenemisel. Mingil hetkel ületab voolu faasi nihkumine 90 kraadi. Kui see juhtub, vähendatakse pöördemoment nullini. Sinusoidaalse kombinatsiooni kaudu põhjustab kiirus ülaltoodud selles punktis negatiivset pöördemomenti ja seetõttu ei saa seda realiseerida.
2.AC mootori algoritmid
Skalaarkontroll
Skalaarjuhtimine (või V/Hz juhtimine) on lihtne meetod käsumootori kiiruse juhtimiseks
Käsumootori püsiv olekumudelit kasutatakse peamiselt tehnoloogia saamiseks, nii et mööduv jõudlus pole võimalik. Süsteemil pole praegust silmi. Mootori juhtimiseks varieerub kolmefaasiline toiteallikas ainult amplituudi ja sageduse poolest.
Vektori juhtimine või magnetvälja orientatsiooni juhtimine
Mootori pöördemoment varieerub sõltuvalt staatori ja rootori magnetväljadest ja tippudest, kui kaks välja on üksteise suhtes ortogonaalsed. Skalalpõhises kontrollis varieerub kahe magnetvälja nurk märkimisväärselt.
Vektori juhtimine suudab vahelduvvoolu mootorites uuesti ortogonaalsust luua. Pöördemomendi juhtimiseks genereerib igaüks DC -masina reageerimise saavutamiseks genereeritud magnetvoolu.
AC käsuga mootori vektorjuhtimine sarnaneb eraldi ergastatud alalisvoolu mootori juhtimisega. DC -mootoris tekitab ergutusvoolu tekitatud magnetvälja energia φ f, kui on armatuuri voolu tekitatud armatuuri voo jaoks ortogonaalne. Need magnetväljad lahutatakse ja stabiliseeritakse üksteise suhtes. Selle tulemusel, kui armatuuri voolu juhitakse pöördemomendi juhtimiseks, ei mõjuta magnetvälja energiat ja realiseerub kiirem mööduv vastus.
Kolmefaasilise vahelduvvoolu mootori väljale orienteeritud juhtimine (FOC) koosneb alalisvoolu mootori töö jäljendamisest. Kõik kontrollitud muutujad muudetakse matemaatiliselt AC asemel alalisvooluks. selle sihtrühma sõltumatu juhtimismoment ja voog.
Väljale orienteeritud juhtimise (FOC) on kaks meetodit:
Otsene fookus: rootori voonuse suund arvutatakse otse voo vaatleja abil.
Kaudne fookus: rootori voonuse suund saadakse kaudselt rootori kiiruse ja libisemise hindamisel või mõõtmisel.
Vektorikontroll nõuab teadmisi rootori voo positsiooni kohta ja seda saab arvutada täiustatud algoritmide abil, kasutades terminali voolude ja pingete tundmist (kasutades vahelduvvoolu induktsioonimootori dünaamilist mudelit). Rakendus seisukohast on aga arvutusressursside vajadus ülioluline.
Vektori juhtimisalgoritmide rakendamiseks saab kasutada erinevaid lähenemisviise. Reaktsiooni ja stabiilsuse suurendamiseks saab kõik kasutada edasisuunalisi tehnikaid, mudeli hindamist ja adaptiivset kontrolli tehnikat.
AC-mootorite vektorjuhtimine: põhjalik välimus
Vektori juhtimisalgoritmi keskmes on kaks olulist konversiooni: Clarki muundamine, pargi muundamine ja nende pöördvõrdeline. Clarki ja pargi üleminekute kasutamine võimaldab juhtida rootori voolu rootori piirkonda. See võimaldab rootori juhtimissüsteemil määrata pinge, mis tuleks rootorile tarnida, et maksimeerida pöördemomenti dünaamiliselt erineva koormuse korral.
Clarki muundamine: Clarki matemaatiline muundamine muudab kolmefaasilise süsteemi kahe koordinaaltüsteemiks:

kus IA ja IB on ortogonaalse tugipunkti komponendid ja IO on ebaoluline homoplanari komponent

Kolmefaasiline rootori vool versus pöörlev võrdlussüsteem
Pargi muundamine: Pargi matemaatika muundamine teisendab kahesuunalise staatilise süsteemi pöörlevaks süsteemvektoriks.
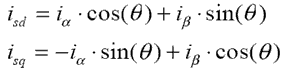
Kahefaasiline raami esitus arvutatakse Clarke teisenduse teel ja seejärel juhitakse vektor pöörlemismoodulisse, kus see pöörleb nurga θ, et see vastaks rootori energia külge kinnitatud D, Q-kaadritele. Nurga θ muundamine realiseeritakse vastavalt ülaltoodud võrrandile.
AC Mootori magnetväljale orienteeritud vektorjuhtimise põhistruktuur
Clarke teisendus kasutab kahefaasilise ortogonaalse staatori-telje voolude ISD ja ISQ arvutamiseks kolmefaasilisi voolusid IA, IB ja IC. Need kaks fikseeritud koordinaatide staatori faaside voolu muudetakse ISD-ks ja ISQ-ks, millest saavad elemendid pargi teisenduses d, q. Seda tehakse mootori voo mudeli kasutamisel rootori energia arvutamiseks D, Q -raamides. AC -i induktsioonimootori elektrimomendi arvutamiseks kasutatakse voolude ISD, ISQ ja hetkeline voolunurk θ.

Vektori juhitavate vahelduvvoolumootorite põhialused
Neid tuletatud väärtusi võrreldakse võrdlusväärtustega ja värskendab PI -kontroller.
Vektoripõhise mootori juhtimise üks loomupäraseid eeliseid on see, et sama põhimõtet saab kasutada sobiva matemaatilise mudeli valimiseks, et juhtida igat tüüpi vahelduvvoolu, PM-AC või BLDC mootorit.
BLDC mootorite vektorjuhtimine
BLDC mootorid on põllule orienteeritud vektorjuhtimise peamine valik. FOC -ga harjadeta mootorid võivad saavutada suurema tõhususe, kuni 95%ja on ka suure kiirusega väga tõhusad.
3.Sepper mootori juhtimisalgoritm
Järgnev on astmelise mootori juhtimiskeem:

Stepper Motority kasutab tavaliselt kahesuunalist ajami voolu ja selle mootori astumine realiseerub mähiste järjestuses vahetades. Tavaliselt on sellise astmemootori jaoks 3 sõidujärjestust:
1. ühefaasiline täis astmeline draiv:
Selles režiimis on selle mähised pingestatud järgmises järjekorras, AB/CD/BA/DC (BA näitab, et mähise AB pingestamine toimub vastupidises suunas). Seda järjestust tuntakse ühefaasilise All-Stepping režiimina või lainepikkuse režiimina. Korraga on pingestatud ainult üks etapp.
2.
Selles režiimis on mõlemad faasid pinges, nii et rootor on alati kahe pooluse vahel. Seda režiimi tuntakse kahefaasilise täisealisena ja see režiim on kahepooluselise mootorite tavaline sõidujärjestus, mis võib väljastada maksimaalse pöördemomendi.
3. pool astumisrežiim:
See režiim ühendab ühefaasilise astme ja kahefaasilise astumise ühe sisselülitamisega: ühefaasiline sisselülitamine, seejärel kahefaasiline sisselülitamine, seejärel ühefaasiline sisselülitamine ..., nii et mootor töötab pooleks -Sepi juurdekasvu. Seda režiimi tuntakse pool-astme režiimina, kus mootori iga ergutuse efektiivne astmenurk vähendatakse poole võrra ja selle väljundmoment on madalam.
Kõiki 3 neid režiimi saab kasutada vastupidises suunas (vastupäeva), kuid mitte siis, kui järjekord on vastupidine.
Tavaliselt on astmemootoritel astmenurga vähendamiseks mitu poolust, kuid mähiste arv ja nende juhitamise järjekord jääb samaks.
4 Üldotstarbeline alalisvoolu juhtimisalgoritmid
Üldotstarbeliste mootorite kiiruse juhtimine, eriti need, kes kasutavad 2 vooluahelat:
1, faasinurga juhtimine
2, PWM Chopperi juhtimine
Faasinurga kontroll
Faasinurga juhtimine on mootori kiiruse juhtimise lihtsaim meetod. Triac Pointi kaudu kaare nurga muutub kiiruse kontrollimiseks. Faasinurga juhtimine on väga ökonoomne lahendus, kuid efektiivsus pole liiga kõrge, lihtne elektromagnetilised häired (EMI).

Faasinurga juhtimine üldotstarbeliste mootorite jaoks
Ülaltoodud skemaatiline näitab faasinurga juhtimise mehhanismi, TRIAC-i kiiruse juhtimise tüüpilist kasutamist. Triac Gate'i impulsside ümbermõõdu faasi nihe tekitab tõhusaid pingeid, mille tulemuseks on erinev motoorse kiiruse ja null nullist ristuva tuvastamise vooluahelat kasutatakse ülespoole. Ajastusviide värava impulsside edasilükkamiseks.
PWM Chopperi juhtimine
PWM -i juhtimine on mootori kiiruse juhtimise arenenum lahendus. Selles lahenduses lülitab võimsus MOFSET ehk IGBT kõrgsagedusliku vahelduvvoolu liinipinge sisse, mis omakorda tekitab mootori jaoks erineva pinge.

PWM Chopperi juhtimine üldotstarbeliste mootorite jaoks
Lülitussagedusvahemik on müra kõrvaldamiseks tavaliselt 10-20 kHz. Selle üldotstarbelise mootorite juhtimismeetod annab parema voolu juhtimise ja parema EMI jõudluse ning seega ka suurema tõhususe.