


Tööstusvaldkonnas on suur hulk samm-mootorite rakendusi, nagu automaatika juhtimine, robotliigendid, printeri juhtimine jne. Kõige laialdasemalt kasutatavad on hübriidsammmootorid. Üks levinumaid on hübriid-sammmootor, mis on ka enamiku samm-mootorite vorm, millega me igapäevaselt kokku puutume. Kontseptuaalselt on samm-mootorite ja muutuva reluktantsiga mootorite vahel teatud seosed ja erinevused, selles artiklis räägitakse esialgu reluktantsmootori / samm-mootori struktuurist ja tööpõhimõttest ning võrreldakse erinevate mootorite erinevusi.
1. Muutuva reluktantsiga mootor
Muutuva reluktantsiga mootorit (Variable-Reluktantsusmasin) tuntakse ka kui lülitusreluktantsmootorit, mis on mootori kõigist mootoristruktuuridest võib-olla kõige lihtsam, staatori poolt, mis on varustatud ergutusmähiste ja kumera poolusestruktuuriga ferromagnetilise rootoriga. Rootoril ei ole mähiseid ega püsimagneteid ning see sõltub rootori vastumeelsuse muutumisest erinevates asendites, et tekitada elektromagnetiline jõud (dΨ/dθ).
Me teame, et magnetvoog kaldub alati ületama teed väikseima vastumeelsusega. Nagu on näidatud joonisel . 1.1, juhib S1 S2 voolu sisse- ja väljalülitamist ning VD1 VD2 on voolu järjepidevuse diood. AA' ja aa' asendis näidatud asendis maksimaalne reluktants, CC minimaalne reluktants, kui D-faas on sel ajal pingestatud, pöörleb rootor vastupäeva; kui B-faas on sel ajal pingestatud, pöörleb rootor päripäeva; kui A-faas on sel ajal pingestatud, jääb rootor muutumatuks. Tuleb märkida, et sisselülitatud reluktantsmootorid ei saa realiseerida mootori pöörlemissuuna muutust voolu suuna muutmise kaudu, vaid mootori edasi- ja tagasipöörlemiseks pingestamise järjestuse muutmise kaudu.
Päripäeva pööramise energia andmise järjestus: B-A-D-C
Vastupäeva pöörlemise pingestamise järjestus: D-A-B-C
Kuna mootori magnettakistus muutub pöörlemise ajal drastiliselt, muutub reluktantsmootori pöördemomendi pulsatsioon suureks. Mootori tõrgeteta ja tõhusa töö tagamiseks nõuab reluktantsmootori juhtimine muu teabe hulgas ka rootori asendi, koormuse oleku ja kiiruse oleku teadmist. Ja reluktantsmootori mudelil ei ole püsimagneti sünkroonmootori / asünkroonmootori head lineaarsust, seega vajab see juhtimistäpsuse parandamiseks palju ennustusmudeleid ja algoritme, mis kahtlemata suurendab reluktantsmootori juhtimise raskusi.
 Joonis 1.1 Muutuva reluktantsiga mootori põhistruktuur
2. Muutuva reluktantsiga mootoritest samm-mootoriteni
Muutuva reluktantsiga mootorid võivad liikumisnurka jagada, suurendades staatori ja rootori pooluste arvu või staatori pingestatud faaside arvu tänu nende spetsiaalsele juhtimismeetodile (vahelduv impulssjuhtivus). Selliseid alajaotatud struktuure, millel on erinevad pöördemomendi omadused, on palju, seega neid ei käsitleta. Selles artiklis uurime mitmeid levinud muutuva reluktantsiga mootorimehhanisme erinevatest mõõtmetest, et näha, kuidas samm-mootorid paistavad silma lugematute muutuva reluktantsiga mootoristruktuuride hulgast.
2.1 Castle tüüpi muutuva reluktantsiga mootor
Nagu varem mainitud, võib väljaulatuvate postide arvu suurendamine jagada liikumisnurka, kuid väljaulatuvamad postid võtavad palju pooliruumi, mootori mähise efektiivsus väheneb ja väljaulatuvaid poste ei saa lõputult suurendada. Sama arvu ajamifaaside korral saab väljaulatuvale vardale väikese hamba graveerimisega jagada ka masina kauguse nurga järgi. Nagu on näidatud joonisel 2.1, on kolme-faasiline loss--tüüpi muutuva reluktantsiga mootor 6-pooluselise staatoriga, 4 hammast pooluse kohta ja 28-pooluselise rootoriga. Pöörlemismähis 1, mähis 2 ja mähis 3 võivad järjestikku panna rootori pöörlema sammuga 2/3 igal sammul. väärtused tuleb kujundada vastavalt mootori konstruktsiooni koondumissuhetele ja neid siin ei käsitleta.
Seda tüüpi mootoreid kasutatakse üldiselt madala kiiruse, suure pöördemomendi ja täppisnurkse eraldusvõimega, seda struktuuri võib juba nimetada "sammmootoriks", kuna nii selle mootori juhtimist kui ka asendituvastusest saab eraldada, impulssjärjestuse ajam võimaldab saavutada suhteliselt sujuva juhtimise.
 Joonis 2.1 Kolme-faasi lossi-tüüpi muutuva reluktantsi mootor
2.2 Mitme-astmega muutuva reluktantsiga mootorid
Muutuva reluktantsiga mootoreid, mis koosnevad ühest mitmefaasilise mähisega{0}}rootorist, nimetatakse ka "ühesegmendiks muutuva reluktantsiga mootoriteks". Teist tüüpi muutuva reluktantsusega mootorid on paljudeks segmentideks jagatud rootor ja staator, mida saab jaotada ilma staatori faaside arvu suurendamata ja mis on staatori mähisstruktuuri suhtes sõbralikum. Võimalik on seadistada ühe faasiga segment, mis praktiliselt välistab mitmefaasilise mootori mähise otsa. N-segmendiga mootorite puhul on iga segmendi rootor või staator nihutatud 1/n selle pooluste sammu nurgast ja pooluste sammu saab edasi jagada n korda.
2.3 Hübriidsammmootorid
Lihtsa muutuva reluktantsiga mootoris sõltub pöörlemissuund impulsivoolu ajastusest ja mootori reluktantsstruktuurist ning seda ei mõjuta voolu suund. Voolu puudumisel ei saa rootorit kindlasse asendisse fikseerida reluktantsmomendi puudumise tõttu, mis suurendab veelgi juhtimise raskusi. Püsimagnetite lisamine algsele lülitatud reluktantsmootori struktuurile, et moodustada püsimagnet või muutuva reluktantsiga hübriidmootor, võib oluliselt parandada samm-mootorite pöördemomenti ja asenditäpsust, mis on tänapäeval kõige levinum samm-mootori struktuur.
Nagu on näidatud joonisel 2.2, on hübriidsammmootori struktuur väga sarnane mitme-segmendi muutuva reluktantsmootoriga, mis on sisestatud rootori püsimagnetite kahe segmendi vahele ja mida saab näha S-pooluse N-pooluse distaalse otsa proksimaalses otsas. Staatori saab konstrueerida ühe-segmendi mootoristruktuurina ja selleks on vaja ainult kahe-faasilist ajamit, mis lihtsustab oluliselt mootori struktuuri ja maksumust. Joonisel kujutatud mootori rootori pooluste paaride arv on 3, seega ühele elektritsüklile vastav mehaaniline nurk on 360/(2*3)=60.
Arusaadavuse hõlbustamiseks on θ mehaaniline nurk ja konkreetne sõidujada:
θ=0~10, faas 1 ja faas 2 läbivad samaaegselt võrdse amplituudiga positiivset voolu
θ=10~20, faas 2 läbib ainult positiivset voolu
θ=20~30, faas 1 läbib ainult negatiivset voolu
θ=30~40, faas 1 ja faas 2 läbivad samaaegselt võrdse amplituudiga negatiivset voolu
θ=40~50, faas 2 läbib ainult negatiivset voolu
θ=50~60, faas 1 läbib ainult positiivset voolu
Tsükliline juhtivus... ...
 Joonis 2.2 Hübriidne samm-mootori struktuur
3. samm-mootori juhtimine
Nagu on näidatud joonisel 3.1, võib samm-mootori ajami ahela struktuuri üldiselt jagada bipolaarseteks mootoriteks ja unipolaarseteks mootoriteks: unipolaarsed mootorid mähise vahelduva juhtivuse kaudu, et saavutada voo suuna muutmine, bipolaarsed mootorid H--silla juhtimisega, et saavutada voolu suuna muutus, et saavutada voo suuna muutmine.
Unipolaarne mootor vajab ainult 4 võimsust MOS, voolu unipolaarne juhtimine (MOS toru vaatenurgast), kuid mootori mähis vajab veel ühte kraani; bipolaarne mootor on ehituselt lihtsam, kaks mähist on palju ära kasutatud, kuid sõitmiseks tuleb seda suurendada 8 võimsusega MOS-ni ja kontrolleri hind tõuseb.
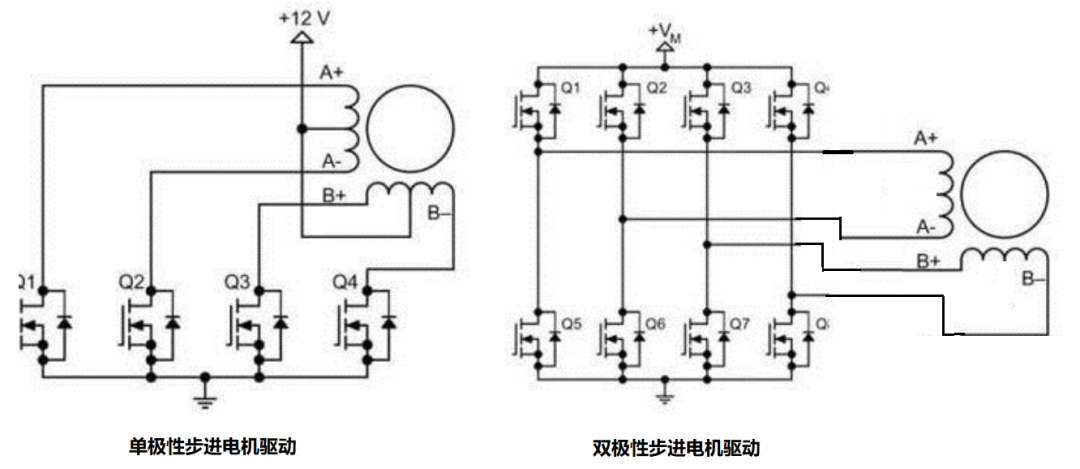 Joonis 3.1 Unipolaarsed ja bipolaarsed samm-mootori ajamid
Lisaks mootori struktuuris jagamisele saavad samm-mootorid juhtida ka samm-mootori alajaotuse täpsust, kontrollides voolu lainekuju. Alamjaotuse põhimõte on sisestada simuleeritud sinusoidne vool väikseimate astmenurkade vahele, et jagada astmenurgad, mida nimetatakse ka voolu jaotamiseks.
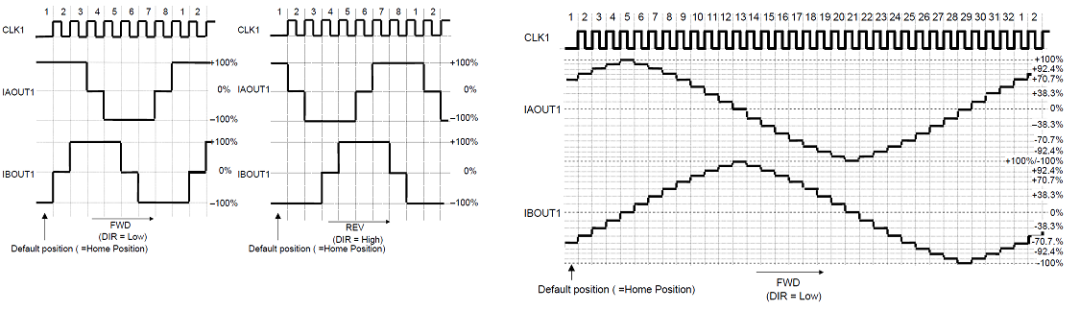 Joonis 3.2 Sammmootori ajami voolu jaotus
3.1 Suletud ahela vool
Sammmootori vooluseadistus tuleb määrata vastavalt koormuse nõudlusele, mida suurem on koormus, seda suurem peab olema vooluvool, kuid samm-mootori avatud ahelaga juht-ei suuda koormuse suurust tajuda, mis põhjustab sageli avatud ahelaga ajami ebaefektiivsust. Voolu jaotamine nõuab voolu täpset juhtimist, vajadust moodustada juhitava voolu suletud ahel, st voolu väljund konstantse voolu omaduste jaoks; teisest küljest on astmemootori magnetotakistuse mittelineaarse muutuse tõttu vaja alati jälgida väljundvoolu suurust, et südamik ei küllastuks juhitavuse kadumisest tingitud vooluga. Joonis 3.3 allpool, samm-mootori draiveri kiibi TB67S109AFNG voolu juhtimise lainekuju skeem. Fchop sisemise lülitustsükli jaoks sisemise kella (Internal OSC) sagedusjaotuse kaudu.
Konkreetsed püsivoolu juhtimise etapid on järgmised:
H-sild juhib, vool tõuseb kiiresti NF-ni ja voolu tõusu kalle on VDC/Ls
Jõudke seatud voolupunkti NF, lülitage H-sild välja, voolu uuendatakse uuendusdioodi abil ja languse kalle on -VDC/Ls (kiire muutus)
Kui vool jõuab seadepunkti alumise rea väärtuseni, juhtige H-silda induktiivpooli (tavaliselt alumise silla) lühistamiseks ja hoidke voolu konstantsena (aeglane muutus)
Kui seadepunkti vool muutub, siis H-sild läbib sama juhtimisstrateegia, et juhtida voolu viimases voolu seadepunktis, et see jääks konstantseks
Nagu on näidatud joonisel 3.4, on samm-mootori mõõdetud lainekuju, kui madalama täpsuse alajaotus on ilmne samm-nagu praeguse lainekuju ,. Kui jaotusaste on väga kõrge, on vool lähemal sinusoidsele voolule, nagu on näidatud joonisel 3.5.
 Joonis 3.3 TB67S109AFNG voolu juhtimine
 Joonis 3.4 Sammmootori mõõdetud vool (ei ole jaotatud)
 Joonis 3.5 Sammmootori mõõdetud vool (alajaotis)
3.2 Avatud-ahela ja suletud-ahela juhtimine
Kuna avatud-kontuuriga juhtimisel puudub rootori asukohateabe tagasiside, pole sisuliselt teada, kas juhtseade järgib süsteemi või mitte. Kui koormus on ebanormaalne, võib samm-mootori astmeid kergesti kaotada. Mõne suure-täpse ja suure jõudlusega-rakenduse puhul on kodeerija või muude asendiandurite kaudu asukohateabe kaudu tagasi võimalik saada samm-sammu ajamisüsteem sõltumata sellest, kas sammu kaotus on toimunud või mitte, kui sammu kaotus korvab pulsi kadumise juhtseadme juhtimises, on samuti suhteliselt lihtne realiseerida.
Kokkuvõte
Selles artiklis kirjeldatakse lühidalt muutuva reluktantsiga mootorite põhistruktuuri ja nende arengut samm-mootoriteks ning võrreldakse mitmete levinud samm-mootorite struktuuri ja juhtimisloogikat. Sammmootorite juhtimise põhimõtet ja voolu alljaotuse juhtimise üksikasju tutvustatakse, et anda samm-mootoritest põhjalikum ülevaade.