


Elektroonika, arvutite, kommunikatsiooni, rikke diagnoosimise, koondamise kontrollimise ja graafilise kuvatehnoloogia kiire arendamise tõttu suureneb ka tööstuse automatiseerimise tase. Kuid tootmisprotsessis on toote kvaliteet mitmete tegurite sekkumisel ja muudab automatiseerimise taseme eelised madalamaks. Sellest ajast alates on tekkinud PID -kontrolli teooria.
Automaatseid juhtimissüsteeme saab jagada avatud ahela juhtimissüsteemideks ja suletud ahela juhtimissüsteemideks. Juhtimissüsteem hõlmab kontrollereid, andureid, saatjaid, ajameid, sisend- ja väljundliideseid, kasutades PID -juhtimist, et saavutada rõhk, temperatuur, voog, taseme kontrollerid, programmeeritavad kontrollerid, kes suudavad realiseerida PID -juhtimisfunktsiooni (PLC), samuti PC -süsteeme, mis saab realiseerida PID -juhtimise ja nii edasi.
PID -kontroll
Inseneripraktikas on proportsionaalse, integreeritud, diferentsiaalkontrolli jaoks kõige laialdasemalt kasutatav regulaatori juhtimisseadus, mida nimetatakse PID -juhtimiseks, tuntud ka kui PID -i reguleerimine. Sellest on saanud üks peamisi tööstusliku kontrolli tehnoloogia oma lihtsa struktuuri, hea stabiilsuse, usaldusväärse töö ja hõlpsa reguleerimise osas.
Kui kontrollitud objekti struktuuri ja parameetreid ei saa täielikult omandada või neil pole juurdepääsu täpsetele matemaatilistele mudelitele, on muude tehnoloogiate kontrolli teooriat keeruline kasutada, kuid süsteemikontrolleri struktuur ja parameetrid peavad tuginema kogemustele ja välja silumisele Kui teha kindlaks, kui PID -juhtimistehnoloogia rakendamine on kõige mugavam.
PID -juhtimine, PI ja PD juhtimine praktikas põhineb PID -kontroller süsteemi vea, proportsionaalse, lahutamatu ja diferentseeritud arvutamise kasutamisel kontrollmahu kontrollimiseks. Kõige ideaalsem kontroll, kui proportsionaalne integreeritud derivaatne kontrollseadus, mis ühendab nende kolme tugevused: nii proportsionaalne roll õigeaegses kui ka kiires, aga ka diferentseerumise jääk erinevuse kõrvaldamise integreerimise roll Alistamise kontrollifunktsiooni roll.
PID -juhtimise lingid
1, proportsionaalne (P) kontroll
Proportsionaalne kontroll on üks lihtsamaid juhtimismeetodeid. Selle kontrolleri väljund on võrdeline sisendvea signaaliga. Süsteemi väljundis on püsiseisundi viga, kui saadaval on ainult proportsionaalne juhtimine. Kontrolleri väljundsignaal on võrdeline kõrvalekaldesignaaliga, see tähendab, et kui on olemas kõrvalekalle, muutub kontrolleri väljund kohe võrdeliselt kõrvalekaldega, seega on P -regulatsiooni reageerimiskiirus väga kiire .
P reguleerimine võib kajastada süsteemi muutusi ajas, kuid ei suuda süsteemi kõrvalekallet täielikult kõrvaldada, seetõttu, kui tegelikus juhtimisprotsessis kasutatakse ainult P -regulatsiooni, võib süsteem põhjustada jäägid, K P võib muuta süsteemi süsteemi Kõrvalekatted vähenevad, kuid tegelikult, kui K - D on liiga suur, põhjustab süsteemi ebastabiilsust.
2, integreeritud (i) kontroll
Integreeritud juhtimisel on kontrolleri väljund võrdeline sisendvea signaali integraaliga. Automaatse juhtimissüsteemi jaoks on pärast püsiseisundi sisenemist püsiseisundi tõrge, kui juhtimissüsteemil on püsiseisundi viga või lihtsalt diferentsiaalsüsteem.
Püsiseisundi vea kõrvaldamiseks tuleb kontrollerisse sisestada "lahutamatu mõiste". Integreeritud termin integreerib vea sõltuvalt ajast ja aja suurenedes suureneb. Seega, isegi kui viga on väike, suureneb lahutamatu mõiste ajaga ja see juhib kontrolleri väljundit suurendama, nii et püsiseisundi viga vähendatakse veelgi, kuni see on nulli lähedal.
Seetõttu võimaldab proportsionaalne + integreeritud (PI) kontroller süsteemi siseneda püsiseisundiga peaaegu püsiseisundiga. Integreeritud aja suurus määrab lahutamatu efekti tugevuse, seda suurem on lahutamatu aeg, seda nõrgem on lahutamatu efekt, mille tulemuseks on süsteemi ületamise koguse suurenemine; Tugevam on lahutamatu efekt vastupidiselt, et põhjustada süsteemi võnkumist.
3, diferentsiaal (D) kontroll
Diferentsiaalkontrollis on kontrolleri väljund ja sisendveasignaali diferentsiaal (st vea muutumise kiirus) suhtega võrdeline. Automaatne juhtimissüsteem vea ületamiseks regulatsiooniprotsessis võib olla võnkuv või isegi destabiliseerimine. Selle põhjuseks on suure inertsikomponendi (link) või hüstereesi komponendi olemasolu, mille tagajärg on vea mahasurumine ja mille muutused jäävad alati vea muutustest maha.
Lahendus on muuta vea "ees" mahasurumise muutmine, st kui viga on nulli lähedal, peaks vea mahasurumine olema null. See tähendab, et kontrolleris ei piisa ainult "proportsionaalse" termini kehtestamisest, proportsionaalse termini roll on ainult vea ulatuse võimendamine ja vajadus suurendada "diferentsiaalset terminit", mis võib Ennustage veamuutuste suundumust, nii et proportsionaalse + diferentsiaaliga kontroller suudaks vigade allasurumise kontrolli enne tähtaega kontrollida. Sel viisil saab proportsionaalse + diferentsiaaliga kontrolleri eelnevalt teha, et vea kontrolli pärssida on null või isegi negatiivne, vältides sellega kontrollitud koguse tõsist ületamist.
Seetõttu saab proportsionaalne+diferentsiaalkontroller suure inertsuse või hüstereesiga kontrollitud objekti jaoks parandada süsteemi dünaamilisi omadusi regulatsiooniprotsessis. Kontrollitud objekti väljundi võnkumine ja süsteemi reageerimisaja lühendamine, mis parandab süsteemi dünaamilisi omadusi. Liiga suur TD vähendab häirete signaalide mahasurumise võimet.
4, PID -juhtimine
Kõige ideaalsem kontroll, kui proportsionaalne integreeritud diferentsiaalseadus, mis seab kolme pikkuse: mõlemad proportsionaalsed rolli õigeaegses ja kiires, aga ka diferentseerumise jääk erinevuse kaotamise lahutamatuks rollis Kontrollifunktsiooni roll enne tähtaega.
Kui kõrvalekalde kokkuhoid ilmneb, võib diferentsiaal kohe ja oluliselt toimida, pärssida selle hüppe kõrvalekaldet: proportsionaalne mängib samal ajal rolli kõrvalekallete kõrvaldamisel, nii et hälbe amplituud väheneks, kuna proportsionaalne roll on püsiv ja mängib peamist. Roll kontrolliseaduses, nii et süsteem on stabiilsem: ja jääk erinevuse lahutamatu roll aeglaselt ületatakse. Kuni juhtimisparameetrite kolm rolli on õigesti valitud, võite ideaalsem juhtimisfekt anda täieliku mängu kolme juhtimisseaduse eelistele.
Seetõttu, kui kolm rolli saab mõistlikult sobitada, saate suurepäraste juhtimistulemuste saavutamiseks saavutada kiire ja täpse ja sujuva reguleerimise jõudluse, mis on PID -i reguleerimise võlu.
5, parameetriseerimine
PID -kontrolleri parameetriseerimine on juhtimissüsteemi kujunduse tuum. See põhineb protsessi omadustel, mida kontrollitakse PID -kontrolleri skaalateguri, lahutamatu aja ja diferentsiaalaja suuruse määramiseks.
PID -kontrolleri parameetrite seadistamise meetodid, mis on kokku võetud kahes kategoorias: üks on seadistusmeetodi teoreetiline arvutamine. See põhineb peamiselt süsteemi matemaatilisel mudelil pärast teoreetilisi arvutusi kontrolleri parameetrite määramiseks. Selle meetodi abil saadud arvutatud andmeid ei pruugi otse kasutada, vaid ka tegelike tehniliste muudatuste ja modifikatsioonide kaudu. Teine on tehnilise kalibreerimismeetod, mis tugineb peamiselt inseneri kogemusele otse juhtimissüsteemi testis ja meetod on lihtne, hõlpsasti haaratav, kasutatakse tehnilises praktikas laialdaselt.
PID -kontrolleri parameetrid tehnilise häälestamismeetodi, peamiselt kriitilise suhte meetodi, reageerimise kõvera meetodi ja sumbumismeetodi. Kahel meetodil on oma omadused, ühine punkt on testi kaudu ja seejärel vastavalt kontrolleri parameetrite korrigeerimise valemi tehnilisele kogemusele. Kuid hoolimata sellest, millist meetodit kasutatakse kontrolleri parameetrite saamiseks, peab olema lõpliku kohandamise ja parendamise tegelikul tööl. Üldiselt kasutatakse kriitilise suhte meetodit. Selle meetodi kasutamine PID -kontrolleri parameetrite häälestamise etappide jaoks on järgmised:
(1) kõigepealt valib süsteemi toimimiseks piisavalt lühike proovivõtuperiood;
(2) Lisage ainult proportsionaalne juhtimisling, kuni süsteemi astmelise reageerimise korral ilmneb kriitiline võnkumine sisendisse ja märkige sel ajal proportsionaalne amplifikatsioonifaktor ja kriitiline võnkeperiood;
(3) PID -kontrolleri parameetrite saamiseks teatava juhtimise kaudu.
Tegelikus kasutuselevõtmisel saab seda esmalt laias laastus seada ja seejärel reguleerimise efekti järgi muuta.
Temperatuurisüsteemi jaoks: p (%) {{0}}, i (punktid) 3 - 10, d (punktid) 0. 5 - 3
Voolusüsteemi jaoks: p (%) {{0}}, i (min) 0. 1--1
Survesüsteemide jaoks: p (%) {{0}}, i (min) 0. 4--3
Vedeliku taseme süsteemide jaoks: p (%) 20--80, i (min) 1-5
Kas sellest ei kõla pisut raskelt? Palume Mingil seda meile selgitada.
Mingile on antud ülesanne: veepaagi lekkimine on olemas ja lekkekiirus on varieeruv, kuid veepinna jaoks on vaja veepinna kõrguse säilitamiseks teatud asendis, kui veepind leitakse olevat madalam Kui nõutav asend peate veepaaki lisama vett.
Xiaomingi algus koos vee lisamiseks vee lisamiseks on mahutist kraani kaugus rohkem kui kümme meetrit, sageli tuleb piisavalt vett lisada, nii et Xiaoming ja muutunud ämbri kasutamiseks ämbri lisamiseks, pluss pluss, pluss, pluss, pluss, pluss on ämber, jookseb vähem korda, lisaks on ka vee kiirus kiire, kuid paagile antakse mitu korda, et lisada paar korda kogemata märja ülevoolu, Xiaoming ja Ajurünnakud, ma ei kasuta kallutamist, mitte ämbrit, mitu korda basseiniga vanamees leidsin, et see on just õige, ei pea liiga palju kordi jooksma ega lase vee ülevoolul üle voolata. Ma leidsin, et see oli just õige, ma ei pidanud liiga palju kordi jooksma ja ma ei lasknud vett ülevoolu üle. Seda kontrollimisaega nimetatakse proovivõtuperioodiks.
Vee lisamiseks on Xiaomingi alguses veepaagist pärit kraani kaugusel rohkem kui kümme meetrit, sageli peab piisavalt vett lisama, nii et Xiaoming ja seejärel muutunud ämbri kasutamiseks ämbri lisamiseks , pluss on ämber, jookseb vähem korda, ka vee kiirus on kiirem, kuid paagile antakse mitu korda, et lisada paar korda kogemata märja ülevoolu, Xiaoming ja Xiaoming Ajurünnak, ma ei kasuta kallutamist ja ei pea tünni tegema, mitu korda vesikonnaga vanamees leidsin, et see on just õige, ei pea liiga palju kordi jooksma, ka ei lase vett ülevool. Mul pole vaja liiga palju kordi joosta ja ma ei taha, et vesi ülevooluks. Selle tööriista suurust vee lisamiseks nimetatakse proportsionaalsuse koefitsiendiks.
Xiaoming leidis ka, et kuigi vesi ei ületa, oleks see mõnikord kõrgem kui nõutav asend ja tema kingade niisutamise oht oli endiselt oht. Ta tuli välja viisi, kuidas veepaaki lehtri paigaldada, iga kord, kui lisate vett, ei valata otse paaki, vaid valatakse lehtrisse, et see aeglaselt lisada. See ülevoolu probleem lahenes, kuid vett lisamise kiirus ja aeglane ning mõnikord ei saa lekke kiirusega järele jõuda. Nii et ta üritas vee lisamise kiiruse kontrollimiseks muuta erineva suuruse ja läbimõõtuga lehte ning leidis lõpuks rahuldava lehtri. Lehtri aega nimetatakse lahutamatuks ajaks.
Xiaoming hingas lõpuks leevenduse, kuid ülesande nõuded äkki ranged, veetaseme juhtimisnõuete ajakohasus paranesid tunduvalt, kui veetase on liiga madal, peate viivitamatult lisama vett nõutavasse asendisse ja mitte seda. Ole liiga palju kõrgem või ei maksa palka. Xiaoming jälle keeruline! Nii et ta avas oma aju, lastes lõpuks mõelda viisil, pannes sageli poti varuvett küljele, kui veetase on madal, mitte lehtri kaudu, pole veepott, nii et ajakohasus on garanteeritud, kuid veetase on mõnikord palju suurem. Samuti palus ta, et veepinna asukoht punktini paikneb vees auk ja seejärel ühendab toru varu ämbri põhjaga, nii et augu ülaosast lekib rohkem vett. Kiirust, millega see vesi välja lekib, nimetatakse diferentsiaalseks ajaks.
Mingi eksperimendi lugu on samm-sammult sõltumatu, kuid tegelikud veeriistad, lehtr kaliibrid, ülevoolu augu suurus samal ajal mõjutab vee kiirust, veetaseme suurus Katse tagakülg peab sageli muutma eelmise katse tulemusi.
PID -juhtimisega veekeetjaga tassi vett, mis on trükitud poole tassi veega pärast peatust
Seadke väärtus: veetassi poolkese skaala;
Tegelik väärtus: tegelik veekogus veetopsis;
Väljundväärtused: veekeetjast välja valatud vee kogus ja tassist välja kühveldatud vee kogus;
Mõõtmine: inimese silmad (samaväärne anduritega)
Täitmise objekt: inimene
Positiivne täitmine: valamine
Vastuülekanne: kühvel
1p proportsionaalne kontroll, see tähendab, et inimesed näevad, kui tassi vett ei jõua poole tassi veetassi skaalani, vastavalt teatud koguse veele veekeetjast, mis on valatud tassi kuninga või koguses Vesi tassi vees skaala kohal, kui tass vett on teatud kogus vett, võib selle ühe toimingu tulemuseks olla vähem kui pool tassi või rohkem kui pool tassi peatuses.
Märkus. P proportsionaalne juhtimine on üks lihtsamaid juhtimismeetodeid. Selle kontrolleri väljund on võrdeline sisendvea signaaliga. Süsteemi väljundis on püsiseisundi viga, kui saadaval on ainult proportsionaalne juhtimine.
2PI integreeritud juhtimine, see tähendab, et teatud koguse vett veetopsisse, kui leiate, et tassis oleval veekogusel pole skaalat, valate pidevalt ja siis leidsite, et vee kogus on rohkem Kui pool tassi, kühveldas vesi tassist väljapoole ja siis mitte korduvalt vett valamiseks piisavalt ja rohkem kühveldas, kuni vesi ulatub skaalani.
MÄRKUS. I integreeritud juhtimise korral on kontrolleri väljund võrdeline sisendvea signaali integraaliga. Automaatse juhtimissüsteemi puhul on pärast püsiseisundi sisenemist püsiseisundi tõrge, väidetavalt on juhtimissüsteemil püsiseisundi tõrge või lihtsalt püsiseisundiga süsteem (püsiseisundiga süsteem). Püsiseisundi vea kõrvaldamiseks tuleb kontrollerisse sisestada "lahutamatu mõiste". Integreeritud termin integreerib vea sõltuvalt ajast ja suureneb aja jooksul. Seega, isegi kui viga on väike, suureneb lahutamatu mõiste ajaga ja see juhib kontrolleri väljundit suurendama, nii et püsiseisundi viga vähendatakse veelgi, kuni see võrdub nulliga. Seetõttu võimaldab proportsionaalne + integreeritud (PI) kontroller süsteemi siseneda püsiseisundita püsiseadmeta.
3PID diferentsiaalkontroll, see tähendab inimese silm, mis vaatab tassi vett ja skaala kaugust, kui vahe on väga suur, on veekeetja suure hulga veega valamiseks, kui inimesed näevad, et vesi on skaala lähedal vähendage veekeetja vee väljundit ja läheneb aeglaselt skaalale, kuni see peatub skaala tassis. Kui vesi peatub skaala täpses asendis, puudub staatiline diferentsiaalkontroll; Kui see peatub skaala lähedal, on olemas staatiline diferentsiaalkontroll.
MÄRKUS. Diferentsiaalkontrolli D -s on kontrolleri väljund võrdeline sisendveasignaali diferentsiaalga (st vea muutumise kiirus).
Inseneripraktikas on proportsionaalse, integreeritud, diferentsiaalse kontrolli jaoks kõige laialdasemalt kasutatav regulaatori juhtimise seadus, mida nimetatakse PID -kontrollimiseks, tuntud ka kui PID -i reguleerimist. Ebakontroller on kasutusele võetud ligi 70 aastat ajalugu, see on lihtne struktuur, hea struktuur, hea stabiilsus, hea stabiilsus, Usaldusväärne, hõlpsasti reguleeritav ja sellest on saanud üks peamisi tööstusliku kontrolli tehnoloogiaid.
Kui kontrollitud objekti struktuuri ja parameetreid ei saa täielikult omandada või neil pole juurdepääsu täpsetele matemaatilistele mudelitele, on muude tehnoloogiate kontrolli teooriat keeruline kasutada, kuid süsteemikontrolleri struktuur ja parameetrid peavad tuginema kogemustele ja välja silumisele Kui teha kindlaks, kui PID -juhtimistehnoloogia rakendamine on kõige mugavam.
PID -kontroller
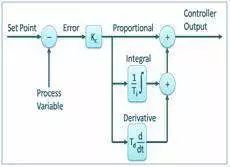
PID -kontrollereid kasutatakse laialdaselt tööstusprotsesside kontrollimisel. Ligikaudu 95% tööstusautomaatika suletud ahela toimingutest kasutab PID-kontrollereid. Kontroller on ühendatud nii, et see genereerib juhtsignaali. Tagasiside kontrollerina edastab see juhtimisväljundi soovitud tasemele. Enne mikroprotsessorite leiutamist rakendas analoog elektroonika PID -juhtimist. Kuid tänapäeval käivad kõik PID -kontrollerid mikroprotsessorid. Programmeeritavatel loogikakontrolleritel on ka sisseehitatud PID-kontrolleri juhised.
Kasutades odavat lihtsat lülituskontrollerit, on võimalik ainult kaks juhtseisundit, näiteks täis või täis. Seda kasutatakse piiratud juhtimisrakenduste jaoks, kus need kaks kontrollseisundit on eesmärgi kontrollimiseks piisavad. Selle kontrolli võnkuv olemus piirab selle kasutamist ja seetõttu asendatakse see PID -kontrolleritega.
PID-kontrollerid säilitavad väljundi nii, et protsessimuutuja ja SETPointi/soovitud väljundi vahel on null viga. Suletud ahelaga toimingu kaudu.Pid kasutab kolme põhikäitumist, mida selgitatakse allpool.
P-kontrollija:
Proportsionaalne või P-kontrollija annab väljundi proportsionaalselt praeguse veaga E (t). See võrdleb soovitud või määratud väärtust tegeliku või tagasiside protsessi väärtusega. Saadud viga korrutatakse väljundi saamiseks proportsionaalsuskonstandiga. Kui vea väärtus on null, on see kontrolleri väljund null.
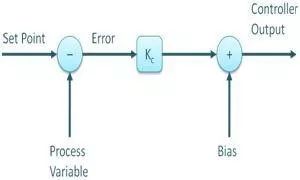
See kontroller tuleb iseseisvalt kasutamisel kallutada või käsitsi lähtestada. Seda seetõttu, et see ei jõua kunagi püsiseisundisse. See tagab stabiilse töö, kuid säilitab alati püsiseisundi. Kui proportsionaalsus KC suureneb, suureneb reageerimise kiirus.
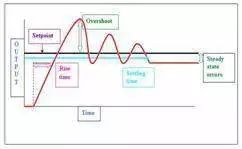
I-juhtija
Kuna P-kontrolleril on alati kõrvalekalle protsessimuutuja ja seatud punkti vahel, on vaja i-kontrollerit, mis pakub vajalikku toimingut püsiseisundi vea kõrvaldamiseks. See integreerib vea teatud aja jooksul, kuni vea väärtus jõuab nullini. See säilitab lõpliku juhtimisseadme nullvea väärtuse.
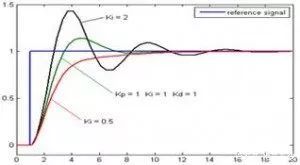
Negatiivse tõrke ilmnemisel vähendab integreeritud juhtimine selle väljundit. See piirab reageerimise kiirust ja mõjutab süsteemi stabiilsust. Reaktsiooni kiirust suurendatakse, vähendades integreeritud võimendust KI.
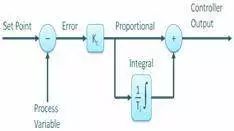
Ülaltoodud joonisel väheneb püsiseisundi viga, kui I kontrolleri võimendus väheneb. Enamasti on PI -kontrollerid eriti kasulikud olukordades, kus kiiret reageerimist pole vaja.
Pi-kontrolleri kasutamisel piirdub I-kontrolleri väljund astmega, mis ületab integreeritud küllastumise, kus integreeritud väljund on null vea olekut suurenenud, kuna nimetatud taime mittelineaarsuse tingimused on suurenenud.
D-juhtija
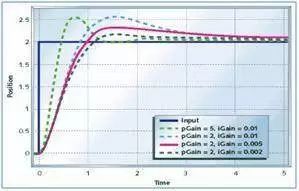
I-juhtijal pole võimalust ennustada valet tulevast käitumist. Nii et see reageerib tavaliselt, kui määratud punkt on muudetud. D-kontroller ületab selle probleemi, ennustades ekslikku tulevikukäitumist. Selle väljund sõltub aja suhtes veamuutuse kiirusest, korrutatud diferentsiaalkonstandiga. See annab käivitamise väljundile, mis suurendab süsteemi reageerimist.
Ülaltoodud joonisel on D-kontrolleril rohkem vastust kui PI-kontrolleril ja väljundi kogunemisaeg väheneb. See parandab süsteemi stabiilsust, kompenseerides I kontrolleri põhjustatud faasi viivituse. Diferentsiaalse võimenduse suurendamine parandab reageerimist.
PID -kontrolleri roll
Proportsionaalse regulatsiooni roll
Proportsionaalne vastus süsteemi kõrvalekallele, kui süsteem on kõrvale kaldunud, annab proportsionaalne regulatsioon kohe regulatsiooni, et vähendada kõrvalekaldet. Suur proportsionaalsus võib reguleerimist kiirendada ja vea vähendada, kuid liiga suur osa muudab süsteemi stabiilsuse languse ja põhjustab isegi süsteemi ebastabiilsust.
Integreeritud reguleerimine
See paneb süsteemi kõrvaldama püsiseisundi vea ja parandab erinevuseta astet. Kuna on viga, viiakse integreeritud reguleerimine läbi, kuni vahet pole, integreeritud määrus peatub ja integreeritud määrus annab välja konstantse väärtuse. Integreeritud efekti tugevus sõltub integreeritud ajakonstandist Ti, seda väiksem Ti on, seda tugevam on lahutamatu efekt. Vastupidi, kui Ti on suur, on lahutamatu efekt nõrk ja integreeritud regulatsiooni lisamine võib muuta süsteemi stabiilsuse languse ja dünaamiline reageerimine muutub aeglasemaks.
Diferentsiaalregulatsioon
Diferentsiaalne tegevus kajastab süsteemi kõrvalekalde signaali muutumise kiirust koos ennustatavusega võib ette näha kõrvalekalde muutuste suundumust, nii et see võib põhjustada enne kontrolli rolli kõrvalekalde osas, mis pole varem moodustatud, see on diferentsiaalregulatsioon kõrvaldatud. Müra häirete diferentsiaalmõjul on võimendav toime, seega liiga tugev pluss diferentsiaalregulatsioon, süsteem ei ole hea sekkumisevastaseks.
PID -juhtimise rakenduse arendamise suund
Toodete kvaliteedi parandamiseks tootmisprotsessis on tootmise suurendamine, toorainete säästmine, tootmise juhtimine ja tootmisprotsess alati optimaalses töötingimuses. Seetõttu saadakse optimaalse juhtimise meetod, mida nimetatakse adaptiivseks juhtimiseks. Seda tüüpi kontrolli korral on süsteem vajalik süsteemi automaatselt reguleerida vastavalt mõõdetud parameetrite, keskkonna ja tooraine maksumuse muutustele, nii et süsteem on alati optimaalses olekus. Adaptiivne kontroll koosneb kolmest komponendist: tulemuslikkuse hindamine (diskrimineerimine), otsuste tegemine ja muutmine. See on mikroarvuti juhtimissüsteemi arengusuund. Kuna kontrolliseadust on keeruline aru saada, nii et probleemi lahendamine on keeruline. Adaptiivsesse PID -juhtimisse on kaasas mõned intelligentsed omadused, nagu elavad olendid saavad kohaneda väliste tingimuste muutustega. Seal on ka iseõppimissüsteem, see on intelligentsem.