


Tööstusautomaatikasüsteemide disainerid seisavad silmitsi üha suuremate väljakutsetega. RACK -i paigaldamine võib põhjustada suurenenud suuruse ja termilisi piiranguid. Karmis tööstuskeskkonnas, kus tundlikud elektroonikaseadmed nõuavad tihedalt reguleeritud pinget, nõuavad kliendid suuremat jõudlust ja funktsionaalsust. Selle kaheosalise seeria 1. osas uurime vastuolulisi nõudmisi tööstusliku elektrienergia ja tavaliste lahendustega seotud kompromissidega.
Sissejuhatus
Tööstusautomaatikasüsteemi disain on ainulaadsed väljakutsed. Tegelikult on see lugu vastuolulistest nõudmistest. Tutvustame odavate moodulraamide tutvustamist süsteemi komponentidele, näiteks programmeeritavad loogikakontrollerid (PLC) ja I/O moodulid panevad inseneridele ja lahendustele tugevat ruumi ja termilisi piiranguid. Neid väljakutseid täiendab vajadus tagada väga usaldusväärne toimimine mustuse, niiskuse ja vibratsiooni suhtes vastuvõtlike karmide keskkondades.
Lisaks ootavad kliendid automatiseerimissüsteemide järgnevates põlvkondades täiustatud funktsionaalsust, kõik ilma energiatarbimist, seadmete suurust, soojuse genereerimist ja kulusid suurendamata. Sellised täiustused põhinevad sageli elektroonika edusammudel, kuid on sageli hinnaga: tihedamad võimsuse tolerantsid ja pingetaseme tõusud, mis peavad püsima stabiilsena, kui tulete vähem kui täiuslikest toiteallikatest.
Insenerid ei soovi siiski kulutada väärtuslikku projekti aega toiteallika kujundamisel, mis klientide poolt märkamata jääb, ja mida sageli peetakse väärtusliku ruumi raiskamiseks. Selle asemel eelistab insener keskenduda asjadele, mis eristavad tema automatiseerimissüsteemi selgelt võistlusest.
Pooljuhtide tarnijad on reageerinud tööstusautomaatikasüsteemi disainerite vastuolulistele vajadustele, tutvustades mooduleid, mis integreerivad toiteallika paljud võtmefunktsioonid ühte seadmesse. Kuid tööstusmajasüsteemide kasutatavate 12, 24 või 48 VDC toiteallikaks mõeldud mooduleid tuleb kas kaitsta pingeklambritega või kasutada asünkroonseid lülitusmeetodeid, et vastu pidada vooluvõrgu tarnitud pingepikidele. Mõlemad lahendused annavad suuremad, kallimad ja vähem tõhusamad energiasüsteemid - täpselt seda, mida süsteemiinsenerid üritavad vältida.
See rakenduse märkus on meie kaheosalise seeria 1. osa tööstuskontrolli regulaatorite teemal. Siin käsitleme tööstusliku kontrolli arhitektuure ja toiteallikaarhitektuure, mis muudavad need ainulaadseks, mis on disaini väljakutse. Selle sarja 2. osas arutame järgmise põlvkonna elektriseadmeid, mis kasutavad uusimaid räni valmistamise tehnikaid koos uuenduslike kiibide kujundustega.
Tööstusliku kontrolli arhitektuur
Kui 24VDC -st on muutunud enamiku tööstuslike juhtimisrakenduste (eriti PLCS -i kasutajate) de facto pinge, on 12 VDC ka tavaline ja seda kasutatakse sageli aku varundamise pingena või pakuvad seda alternatiivsete energiaallikate, näiteks fotogalvaaniliste (PV) paneelidena. Hiljutine Etherneti (POE) toite toomine on julgustanud ka tööstusautomaatika tootjaid kavandama seadmeid, mille toiteallikaks on standardis määratud 48VDC tarne. Tüüpiline tööstussüsteem, mis kasutab 24 VDC toiteallikat, on näidatud joonisel 1.

Joonis 1. Tüüpiline tööstuslik juhtimissüsteem.
Süsteem koosneb I/O moodulitest, et saada teavet anduritelt või käskude saatmiseks ajamitele, mitme kanaliga digitaalsisenditest, mitme kanaliga analoogsisenditest ja väljunditest, kommunikatsioonifunktsioonid ja protsessor (CPU), mis on ühendatud digitaalse siini kaudu. PLC Tavaliselt pakub arvutusvõimsust. Toide tarnitakse kommunaalteenusest, astub alla 24 VDC -le ja jaotatakse tagaplaani kaudu.
Süsteemi toiteallika lähem uurimine näitab suuremat keerukust, mis on tingitud erinevatest süsteemikomponentidest nõutavad erinevad pinged ja voolutasemed. Joonis 2 näitab väikest osa jõuarhitektuurist. 120VAC/230VAC peamine toiteallikas astub algselt standardse 12 VDC või 24 VDC süsteemi tagaplaani toiteallika juurde, kasutades tööstusliku energiamooduli. Süsteemi tasandil astub see tagaplaani pinge veelgi madalamale pingetasemele, mida nõutakse üksikute komponentide poolt.
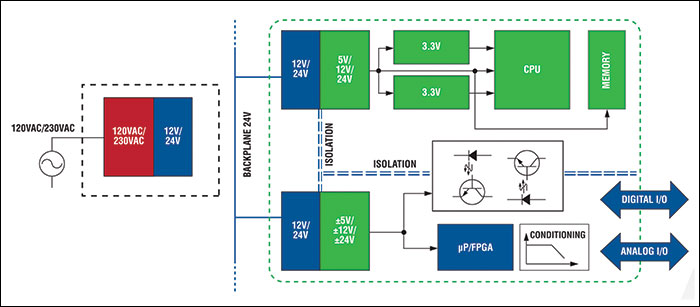
Joonis 2. Osa tööstusautomaatika süsteemi jõuarhitektuurist.
Näiteks võib PLC koosneda mikroprotsessorist, digitaalsest signaaliprotsessorist (DSP) ja väljaprogrammeeritava värava massiivist (FPGA). Need seadmed vajavad pingevahemikku 5 V kuni 1 V. Kuid kogu PLC võib vajada kuni 3,5A voolu. Sarnaselt nõuavad mitme kanaliga analoogsed I/O moodulid erinevate võimendite, analoog-digitaalmuundurite (ADC) ja multiplekserite (MUXS) ± 15 V ja 5 V varustust kuni 500 mA vooludega.
Asjade keerukamaks muutmiseks peavad disainerid kaaluma mööduvaid pingetõukeid ("ülepingeid"), mis mõjutavad toiteallikaid selliste sündmuste kaudu nagu välgulöögid jaotusvõrgus või vahetades kiiresti raskeid koormusi, millel on samad võimsusahelad kui tööstusesüsteemil. Pinge naelu võib tekkida ka toiteallika arhitektuuris endas, näiteks kui toiteallikamoodul astub toitepinge alla 12 VDC või 24 VDC-ni, eriti kui kasutate lülitirežiimi tüüpi seadmeid.
Need ülepinge sündmused on nii levinud, et sellised organisatsioonid nagu rahvusvaheline elektrokeemiline komisjon (IEC) soovitavad inseneridel oma süsteeme nende vastu pidada. Näiteks IEC 60664, mis tegeleb isolatsiooni koordinatsiooniga madala pingega (1KVAC ja 1,5 kVDC) süsteemides, väidab, et "II klassi" seadmed (sealhulgas tööstusautomaatikat kasutatavad seadmed), mida toidavad kommunaalteenused 24 VDC tarned taluda ülepingeid kuni 60 V.
DC-DC pinge reguleerimise põhitõed
DC-DC pinge muundamine (või "reguleerimine") on suur äri ja pooljuhtide tarnijad on suuresti investeerinud kõigi rakenduste jaoks laia tootevaliku väljatöötamisse. Seadmed jagunevad kahte rühma: madala väljalangemise regulaatorid (LDO -d), tuntud ka kui lineaarsed regulaatorid; ja regulaatorite vahetamine.
Rakenduse tööomadustega hoolikalt sobitamisel on regulaatorid LDO -dega võrreldes laias sisendpinge vahemikus tavaliselt tõhusamad. Lisaks saavad regulaatorid vahetamisregulaatorid hõlpsalt üles astuda ("võimendada"), astuda alla ("buck") ja ümberpingeid. (Pange tähele, et tööstusautomaatikasüsteemi toiteallikate mõned osad vajavad pingete ümberpööramist. Seevastu LDO -d saavad ainult pingeid vähendada.
Lülitusregulaatoril on hõlpsasti kasutatavate LDO-de suhtes üks puudus: regulaatori disain on keerukam. Selle põhjuseks on asjaolu, et kõrgsageduslike lülitusoperatsioonide abil tekkivate pinge ja vooluvõrude nõrgendamiseks on vaja väljundfiltreerimist. See põhjustab tundlike laastude probleeme ja tekitab elektromagnetilisi häireid (EMI). Vaatamata sellele eelistavad paljusid kaasaegseid rakendusi kavandavad insenerid üha enam regulaatorite vahetamise.
Lülitusregulaatori töö võti on metalloksiidi pooljuhtide väljatransistoride (MOSFET) kasutamine lülitusseadmetena. Kui MOSFET on sisse lülitatud, voolab vool nii koormusele kui ka välisele, mis energiat salvestab. Kui MOSFET välja lülitub, annab induktiivpoolik koormusele oma salvestatud energia.
Väljundpinge juhtimiseks kasutatakse tavaliselt impulsi laiuse modulatsiooni (PWM). Sagedust hoitakse konstantsena ja impulsi laius ("õigeaegne") kohandatakse soovitud pinge saamiseks. Regulaatori kõrgsageduslik lülitamine piirab kaotusi süsteemis, säilitades samal ajal suhteliselt stabiilse pinge väljundi sisendite ja koormuste vahemikus.
Asünkroonses topoloogia lülitusregulaatoris (joonis 3) ei voola induktiivisse ja seejärel MOSFET -i väljalülitamise tsükli ajal koormusele salvestatud energia otse koormusele. Selle asemel levitatakse seda välise Schottky dioodi kaudu. Kui induktor valitakse eeldatava koormuse põhjal, töötab lülitusregulaator pidevas juhtivuse režiimis, pakkudes seega stabiilset reguleeritud pinget.
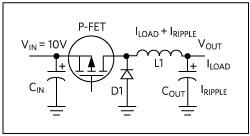
Joonis 3. asünkroonse bucki regulaatori vooluring.
Nende lülitusregulaatori lõpliku efektiivsuse määravad kaks peamist tegurit: välise Schottky dioodi edasiliikumise pinge langus ja seadme vastupidised lekkevoolu omadused. Kaasaegsetes seadmetes läheneb edasisuunalise pinge langus limiidile umbes 0. 3V. See ei kõla palju, kuid põhjustab seadme pidevat tarbimist ja vähendamist.
Schottky dioodi asendamine MOSFET parandab efektiivsust, kuna transistori resistentsust (R) saab alandada täiustatud valmistamismeetodite abil, et hoida edasisi pinge (ja kaotused) madalamal kui algsest dioodist. Selle vooluahela kahe MOSFETi töö tuleb sünkroonida nii, et üks ja teine lülitub välja.
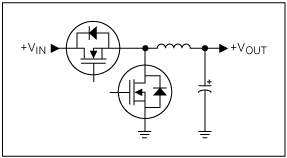
Joonis 4. Sünkroonse bucki regulaatori vooluring.
Nn sünkroonregulaatori teise MOSFETi saab moodulisse integreerida. Lisaks välise Schottky dioodi kõrvaldamisele lihtsustab see kavooluringi kujundusja vähendab materjalide arvet (BOM).
Sünkroonregulaatori kujunduse kõrvaltoime on see, et kahe mosfeti (st induktiivsete kaotuste kahekordistumise) lülitusoperatsiooni tõttu voolab voolutugevus mõlemas suunas induktiivis. Seda võrreldakse asünkroonse tüübi ühesuunalise vooluga. Sünkroonsete regulaatorite korral on kaotused tavaliselt väikesed, kuid madalamate koormuste korral muutuvad suuremaks, kui seadme efektiivsus võib olla madalam kui samaväärne asünkroonne tüüp.
Suuremad pooljuhtide tarnijad on seda puudust käsitlenud mitmesuguste tehnikate abil. NäiteksMaksiumIntegreeritudon tutvustanud sarjakõrgepingeSünkroonregulaatorid, näiteks Max17503, koos režiimifunktsiooniga, mida saab kasutada seadme kasutamiseks kolmes valitavas töörežiimis: PWM, impulsi-sageduse modulatsioon (PFM) ja katkendlik juhtivusrežiim (DCM). DCM välistab ka vastupidise induktiivvoolu, et parandada efektiivsust madalamatel koormustel, kuid ei jäta impulsse vahele. See muudab DCM -i sobivaks sagedustundlikeks rakendusteks.
Kokkuvõte
Suurepinge, suure vooluga sünkroonsed regulaatorid vastavad kompaktsete, tõhusate ja hõlpsasti kujundatavate toitemoodulite tööstusliku automatiseerimise vajadustele. Tööstusliku võimsuse dilemmale on kaasa aidanud mitmed tegurid, kuid nüüd on saadaval kõrgepinge sünkroonsed regulaatori arhitektuurid, mis vastavad kõigile vajadustele. Ehkki praegune sobivate komponentide valik on piiratud, laieneb vahemik jätkuvalt, et täita tavalise süsteemi kõigi DC-DC-pinge muundamise nõudeid, mille võimsus on vahemikus mõnesaja Milliampi mitme amprini. 2. osas arutame, kuidas uued uuendused sünkroonregulaatorid aitavad energiatarbimise väljakutset lahendada.