


Tööstusrobot on masinate, elektroonika, juhtimisseadmete, arvutite, andurite, tehisintellekti ja muu multidistsiplinaarse kõrgtehnoloogia komplekt ühes kaasaegses töötlevas tööstuses olulistes automaatikaseadmetes. Robootika, CNC-tehnoloogia ja PLC-tehnoloogia on tuntud kui kolm peamist tööstusautomaatika tugitehnoloogiat. Robootikatehnoloogia ja selle tooted arenevad väga kiiresti ning neist on saanud paindliku tootmissüsteemi (FMS), tehase automatiseerimise (FA), arvutiga integreeritud tootmissüsteemi (CIMS) automatiseerimisvahendid, aga ka tööstuse 4.0 intelligentse tehase oluline osa.
1. Tööstusrobotite süsteemi koostis ja jõudlusnäitajad
1) Tööstusliku robotsüsteemi koostis
Tööstusrobot on tööstusvaldkonnale orienteeritud mitme-liigendiga manipulaator või mitme -kraadiga--vabadusmasin, mis suudab töid teha automaatselt ning on omamoodi masin, mis toetub erinevate funktsioonide teostamiseks oma jõule ja juhtimisvõimele. See võib vastu võtta inimese käsklusi või töötada vastavalt eelprogrammeeritud programmile, kaasaegsed tööstusrobotid võivad põhineda ka tehisintellekti tehnoloogial, et arendada programmi toimimise põhimõtet. Tüüpilist tööstusrobotit on kujutatud joonisel 1. Tööstusrobotid võib vastavalt tehnoloogilise arengu tasemele jagada kolme põlvkonda: esimene põlvkond demonstratiivsed reprodutseerimisrobotid, teine põlvkond tajurobotid ja kolmas põlvkond intelligentsed robotid.
Tööstusrobotite esimene põlvkond koosneb välise struktuuri poolest kolmest põhiosast: operaator (või roboti keha), kontroller ja demonstraator. Teise ja kolmanda põlvkonna tööstusrobotid hõlmavad ka tajusüsteemi ning analüüsi- ja{1}}otsuste langetamise süsteemi, mida realiseerivad vastavalt andurid ja tarkvara.
(1) Operaator:Erinevate tööülesannete täitmiseks kasutatav masina põhikorpus, mis sisaldab peamiselt robotkätt, ajamit, ülekandeseadet ja siseandureid.
(2) Kontroller:See on seade, mis juhib roboti keha teatud toimingute tegemiseks vastavalt juhistele ja anduri teabele, mis on võtmeosa roboti funktsioonide ja jõudluse määramisel ning ühtlasi ka tööstusroboti kõige kiiremini uuendatav ja arenev osa.
(3) Õpetaja:See on roboti{0}}masina interaktsiooni liides, mille kaudu operaator saab robotit programmeerida või robotit käsitsi liigutada.
Tööstusrobotid koosnevad funktsionaalselt kolmest põhiosast ja 6 alamsüsteemist. 3 põhiosad on mehaaniline osa, juhtosa ja tuvastusosa. 6 alamsüsteemid on ajamisüsteem, mehaaniline struktuurisüsteem, inim-masinaga suhtlemise süsteem, juhtimissüsteem, sensorsüsteem ja roboti-keskkonna interaktsioonisüsteem.
2) Tööstusroboti jõudlusindeks
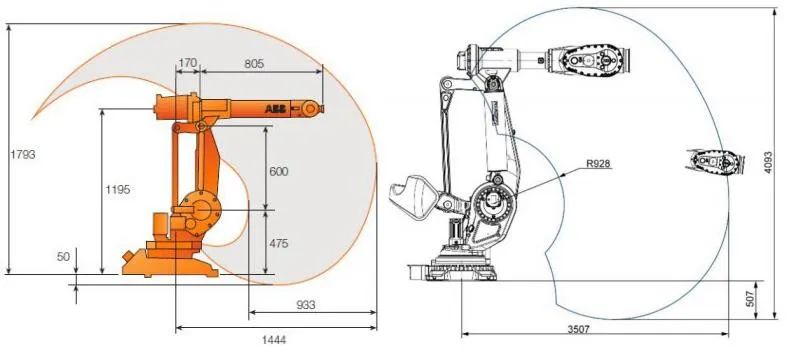
Tööstusrobotite jõudlusindeks on roboti tootja poolt toote tarnimise hetkel esitatud tehnilised andmed, mis kajastavad roboti rakendusala ja töövõimet, millega tuleb roboti valikul arvestada. Kuigi robotitootja poolt esitatavad tehnilised andmed ei ole täpselt samad, ei ole tööstusrobotite struktuur, rakendused ja kasutajate vajadused samad, kuid selle peamised töönäitajad on üldiselt: vabadusastmed, töö täpsus, tööulatus, nimikoormus, maksimaalne töökiirus.
Oluline on märkida, et robotil võib oma tööpiirkonnas olla singulaarsusi. Singulaarsused on punktid, kus liigesed kaotavad teatud suundades vabadusastmeid roboti struktuuri piirangute tõttu. Singulaarsused asuvad tavaliselt tööala servades ja kui singulaarsused on kokku rühmitatud, nimetatakse neid "tühjadeks". Kui robot liigub singulaarsuse lähedal, muutub liigeste asend vabadusastmete järkjärgulise kadumise tõttu drastiliselt, mille tulemuseks on suur koormus ajamisüsteemile ja ülekoormus. Seetõttu nõuab singulaarsustega robotite tööulatus ka singulaarsuste ja õõnsuste eemaldamist.
2. Tööstusrobotite juhtimine
1) Tööstusroboti juhtimise omadused ja nõuded
Enamiku tööstusrobotite liigeste liikumised on üksteisest sõltumatud ja roboti lõpp{0}}efektori asukoha täpsuse saavutamiseks on vaja mitut liigendit koordineerida. Seetõttu on tööstusroboti juhtimissüsteem tavalisest juhtimissüsteemist keerulisem ja sellel on järgmised omadused:
(1) See on sisuliselt mittelineaarne süsteem.
(2) See on mitme muutujaga juhtimissüsteem, mis koosneb mitmest liigendist ja liigendite vahel on side.
(3) See on ajas{1}}muutuv süsteem, mille dünaamilised parameetrid muutuvad koos liigese liikumise asendi muutumisega.
(4) Kohustuslik on mõõta ja analüüsida keskkonnatingimusi ja kontrollijuhiseid ning automaatselt valida parim tõrjeseadus.
(5) Sellel on kõrge korratav positsioneerimistäpsus ja hea süsteemi jäikus.
(6) Asendi ületamine ei ole lubatud, vastasel juhul võib tekkida kokkupõrge ja dünaamiline reaktsioon peaks olema kiire.
Arvestades, et tööstusroboti juhtimisel on ülaltoodud omadused, tuleb tööstusroboti juhtimissüsteemi projekteerimisel järgida järgmisi põhinõudeid:
(1) Mitme -telje liikumise koordineeritud juhtimine vajaliku töötrajektoori loomiseks.
(2) Kõrge asukohatäpsus, suur kiirusvahemik.
(3) Süsteemi staatiline erinevus peaks olema väike, st süsteemilt nõutakse head jäikust.
(4) Asend ilma ülelöögita, kiire dünaamiline reaktsioon.
(5) Vajalik on kiirenduse ja aeglustuse juhtimine.
(6) Iga liigendi kiiruse veategur peaks olema võimalikult ühtlane.
(7) Toimimise seisukohast peab juhtimissüsteemil olema hea inim{1}}masina liides, mis vähendab operaatori nõudeid.
(8) Süsteemi maksumuse seisukohast on vaja vähendada süsteemi riistvarakulusid nii palju kui võimalik ja rohkem kasutada tarkvara servomeetodeid, et parandada juhtimissüsteemi jõudlust.
2) tööstusroboti juhtimisrežiim
Tööstusrobotite juhtimisomadustest ja juhtimisnõuetest hõlmab tööstusrobotite juhtimise realiseerimine mitmeid elemente, mis jagunevad peamiselt roboti alumise kihi juhtimiseks ja ülemise kihi juhtimiseks. Nende hulgas hõlmab alumise kihi juhtimine roboti korpust (st mehaanilist osa), ajamiahela osa, anduri osa ja juhtimisstrateegiat (nt PID-juhtimine). Ülemise kihi juhtimine hõlmab roboti liikumisanalüüsi, tee planeerimist ja roboti tarkvaralist osa [4]. Erinevate kategoriseerimismeetodite järgi saab roboti juhtimist liigitada erinevalt. Vastavalt juhitavale objektile saab jagada positsiooni juhtimiseks, kiiruse juhtimiseks, jõu juhtimiseks, pöördemomendi juhtimiseks, jõu / asendi hübriidjuhtimiseks jne. Need on peamiselt alumise kihi juhtimine ja nüüd on selgitatud peamised juhtimismeetodid.
(1) Tööstusliku roboti asendi juhtimine:Eesmärk on panna roboti liigendid teostama eelnevalt-planeeritud liikumist ja lõpuks tagada, et tööstusroboti-otsefektor jookseks mööda etteantud trajektoori, kasutades selleks tavaliselt vahelduvvoolu- või alalisvooluservosüsteemi.
(2) Tööstusmasina tööjõu (pöördemomendi) juhtimine:vajadust analüüsida roboti lõpp{0}}efektorit ja piirangute oleku keskkonda ning vastavalt piirangutele töötada välja juhtimisstrateegiad. Lisaks tuleb roboti otsa paigaldada jõuandur, mis tuvastab roboti ja keskkonna vahelise kontaktjõu. Juhtimissüsteem töötleb seda jõuteavet vastavalt eelnevalt kehtestatud juhtimisstrateegiale ja juhib seejärel robotit, et see teostaks ebakindlas keskkonnas selle keskkonnaga ühilduvaid toiminguid, et robot saaks täita keerukaid tööülesandeid.
(3) Tööstusliku roboti kiiruse juhtimine:tavaliselt realiseeritakse samaaegselt asendikontrolliga. Näiteks pideva trajektoori juhtimise režiimi korral peavad tööstusrobotid juhtima liikuvate osade kiirust ning rakendama kiirendust ja aeglustumist vastavalt etteantud juhistele, et täita sujuva liikumise ja täpse positsioneerimise nõudeid. Kuna tööstusrobot on omamoodi töötingimuste (või sõidukoormuse) muutuja, peavad inertskoormusega suured liikuvad masinad, et tulla toime kiire ja sujuva vahelise vastuoluga, enne kahe üleminekuliikumise osa peatamist kontrollima stardikiirendust ja -aeglustumist. Ja kogu liikumisprotsessis on kiiruse reguleerimine tavaliselt vajalik.
3) Tööstusrobotite intelligentne juhtimine
Tööstusrobotite intelligentne juhtimismeetod viitab peamiselt töötamisele ebakindlates või tundmatutes tingimustes, robotil on vaja läbi andurite hankida infot ümbritseva keskkonna kohta, teha otsuseid vastavalt oma sisemisele teadmistebaasile ning seejärel juhtida erinevaid täiturmehhanisme, et antud ülesanne autonoomselt täita, mis kuulub roboti juhtimise ülemisse tasandisse. Kui kasutatakse intelligentset juhtimistehnoloogiat, on robotil tugev keskkonnaga kohanemisvõime ja{1}}iseõppevõime. Intelligentsed juhtimismeetodid on tihedalt seotud tehisintellekti, nagu tehisintellekti, nagu tehisintellekti võrgud, hägused algoritmid, geneetilised algoritmid, ekspertsüsteemid ja nii edasi, arendamisega. Närvivõrgu algoritmide rakendamist mobiilsetes robotites kasutatakse näitena intelligentse juhtimise ja tööstusrobotite kombinatsiooni illustreerimiseks.
Võttes näitena joonisel kujutatud mobiilse roboti, paigaldatakse kaamera mobiilse roboti peale, et saada takistusest kolmemõõtmeline kujutis. Mobiilse roboti ette (otse kaamera alla) on paigaldatud ultraheliandurite komplekt, et saada teavet takistuse ja mobiilse roboti vahelise kauguse kohta.
Visuaalse ja ultrahelianduri teabe liitmine toimub närvivõrgu meetodite abil ja väljund järgmisele tasemele, et tuvastada takistuse tüüp, mis võimaldab mobiilsel robotil ebakindlas keskkonnas kõndides takistusi vältida ja parandab navigeerimisvõimet. Peamised sammud tööstusrobotite jaoks intelligentse teabe kasutamiseks integreeritud otsuste tegemiseks, et vältida takistusi, on järgmised:
(1) Roboti reisimise ajal teostab kauguse määramise süsteem lühikeste ajavahemike järel keskkonnatuvastust, et teha kindlaks, kas mobiilne robot peab kiirust aeglustama ja kas ta peab võtma proove CCD-kaamerast, tuginedes ultrahelianduri saadud kaugusteabele takistuse kohta.
(2) Kui takistuse kaugus mobiilsest robotist on kauguse määramise süsteemi poolt tuvastatud keskmine, vähendatakse roboti kiirust; kui takistuse kaugus mobiilsest robotist on väike, saadakse CCD-kaamerast kõnealusest takistusest kahemõõtmeline kujutis ning eraldatakse selle vasaku ja parema serva koordinaadid.
(3) Ultraheliandurist ja CCD-kaamerast saadud teave takistuse kohta rühmitatakse ja eeltöödeldakse ning saadetakse BP närvivõrgu kontrollerile liitmiseks.
(4) BP närvivõrgu kontroller, mis on eelnevalt-õppinud takistuste vältimise teadmistega, teeb vastavalt väliste multi{2}andurite kogutud teabele takistuste vältimise otsuse ja väldib takistusi.
Viited
[1] Zhu Hongqian. Tööstusrobotite tehnoloogia [M]. Peking: Machinery Industry Press, 2019. [2] Chen Wanmi. Roboti juhtimise tehnoloogia [M]. Peking: Machinery Industry Press, 2017. [3] Guo Tongying, An Dong. Robootika ja selle intelligentne juhtimine [M]. Peking: People's Posts and Telecommunications Press, 2014. [4] Zhang Xianmin. Robootika ja selle rakendamine [M]. Peking: Machinery Industry Press, 2017. [5] Zhang Xinxing. Tööstusrobotite rakendamise alused [M]. Peking: Beijing Institute of Technology Press, 2017.