


CAN-siin (Controller Area Network) on väga töökindel,{0}}reaalajas jadasideprotokoll, mida kasutatakse sõidukites, tööstusautomaatikas ja muudes valdkondades. See võimaldab mitmel mikrokontrolleril ja seadmel omavahel suhelda ilma hostarvutita.
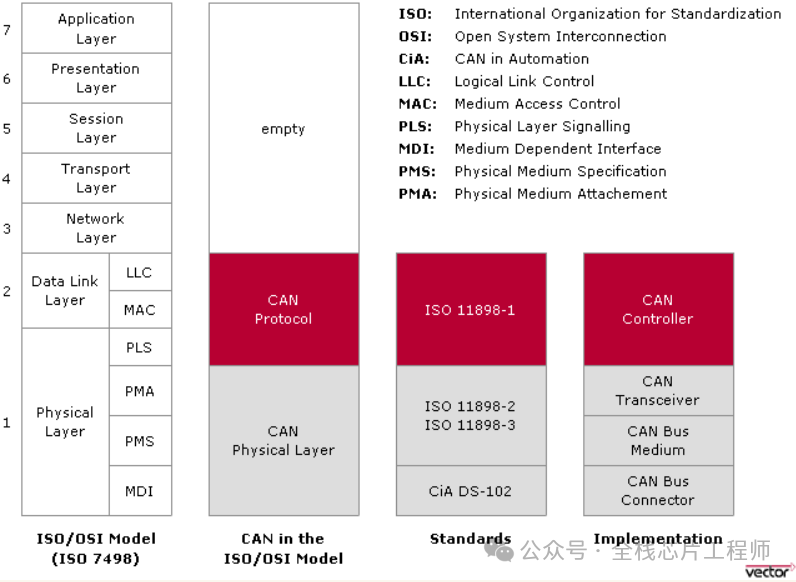
Bosch töötas CAN-siini algselt välja Saksamaal 1980. aastate alguses sõidukisiseseks suhtluseks-. 1993. aastal avaldas ISO CAN siini standardi (ISO 11898), mis hõlmab nii andmeside kihi protokolli kui ka füüsilise kihi protokolli.
ISO 11898-1: määratleb andmesidekihi protokolli.
ISO 11898-2: määratleb füüsilise kihi protokolli kiire-CAN siini jaoks, mis toetab maksimaalset andmeedastuskiirust 1 Mbps. See soovitab lineaarset topoloogiat ja sobib kõrgete reaalajasnõuetega rakendustele.
ISO 11898-3: määratleb füüsilise kihi protokolli madala-kiirusega CAN-siini jaoks, andmeedastuskiirusega 40 Kbps kuni 125 Kbps. Tuntud ka kui tõrketaluv -CAN, võimaldab jätkuvat suhtlust isegi siis, kui üks signaaliliin ebaõnnestub, muutes selle sobivaks rakendustele, mille reaalajas on nõuded väiksemad.
CAN-bussi omadused:
Mitu-peajuhtimine:CAN-siin toetab mitut ülemseadet, mis eksisteerivad võrgus koos ilma ülem{0}}alamhierarhiata. Seadmed suhtlevad sõnumi prioriteedi alusel.
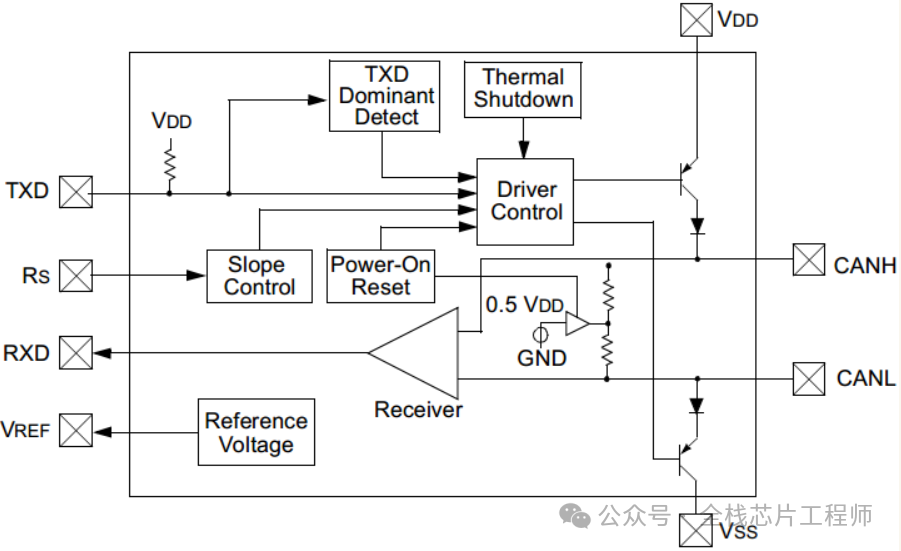
Diferentsiaalsignalisatsioon:Kasutab diferentsiaalsignaalide edastamiseks kahte juhet (CAN_H ja CAN_L), suurendades vastupidavust elektromagnetilistele häiretele.
Mittepurustav vahekohus{0}}Kui sõnumi edastamise ajal toimub kokkupõrge, edastatakse kõrgema-prioriteediga sõnum, samal ajal kui madalama-prioriteediga sõnum ootab uuesti saatmist.
Vigade tuvastamine ja käsitlemine:Omab tugevaid vigade tuvastamise ja käsitlemise võimalusi, sealhulgas CRC kontrollsumma kontrollimist ja bitivigade kontrollimist.
Paindlik topoloogia:Toetab mitut võrgutopoloogiat, nagu lineaarsed, tähe-, puu- ja rõngakonfiguratsioonid.
CAN-siinil tagab loogika "0" ja "1" märkimisväärne pingeerinevus usaldusväärse side. Viidates ülaltoodud kirjeldusele, on CAN-siini kaks loogilist taset järgmised:
Domineeriv: 0
Retsessiivne: 1
CAN-siini signaalitasemed{0}}ja omadused näitavad. See rida-ja käitumine moodustab CAN-siinide arbitreerimise ahela aluse: domineeriv tase (0) maskeerib alati retsessiivset taset (1). Kui erinevad sõlmed edastavad samaaegselt domineerivat ja retsessiivset taset, on siinil domineeriv tase (0). Ainult siis, kui kõik sõlmed edastavad retsessiivset taset (1), on siinil retsessiivne olek.
Domineeriv tase:Loogika 0. Suure-kiirusega CAN-i puhul juhib CAN_H viik pingele 5 V, CAN_L viik aga 0 V.
Alistumise tase:Loogika 1. Kumbagi viiku ei juhita.
Kiired{0}}CAN- ja madalad{1}}kiired CAN-siinid erinevad oma füüsilise kihi signaalitaseme määratluste poolest.
Kiire -kiire CAN määratleb loogika "1", kui CANH ja CANL pinged on võrdsed (CANH=CANL=2.5V), ja loogika "0", kui CANH ja CANL pinge erinevus on 2 V (CANH=3.5V, CANL=1.5V).
Tavalises -režiimi pingevahemikus (-12 V kuni 12 V) tõlgendab kiire CAN-transiiver pingeerinevust, mis on suurem kui 0,9 V CANH ja CANL vahel, ning erinevust, mis on väiksem kui 0,5 V, retsessiivseks olekuks. Sisemine hüstereesiahel vähendab häireid.
Madala-kiirusega CAN määratleb loogika "1", kui pingeerinevus CANH-i ja CANL-i vahel on 5 V (CANH=0V, CANL=5V), ja loogika "0", kui pingeerinevus on 2,2 V (CANH=3.6V, CANL=1.4V).
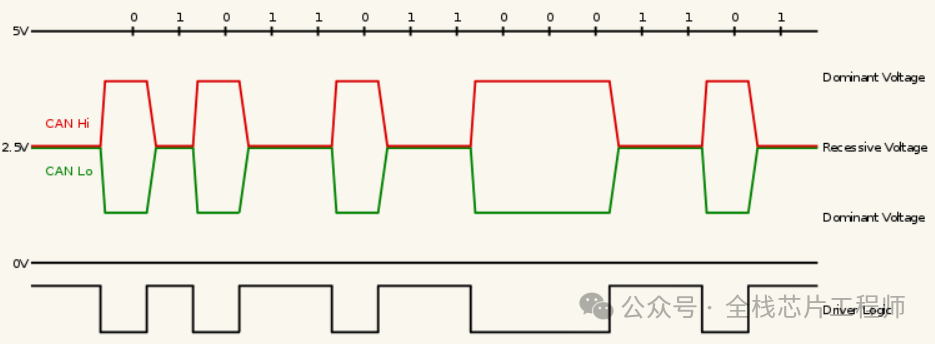 Kiire{0}}CAN-signaali tasemed (ISO 11898-2)
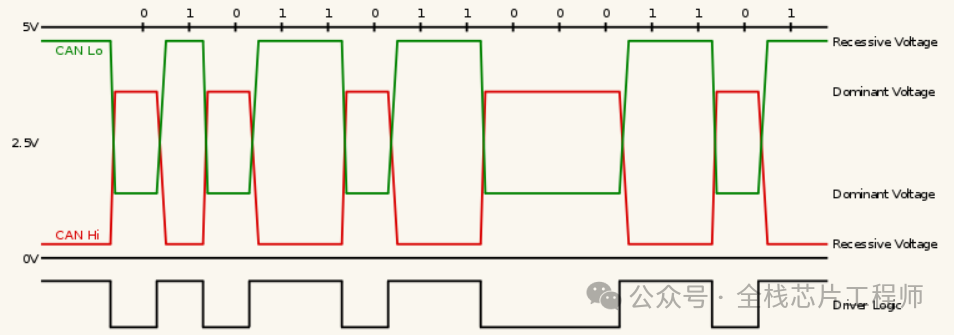 Madalad-Kiire CAN-signaali tasemed (ISO 11898-3)
CAN-i vigade käsitlemise mehhanismid:
CRC vead:Tuvastab vead, arvutades ja kontrollides andmete CRC väärtust.
Bitivead:Tuvastab edastuse ajal{0}}reaalajas bitivead.
Vearaamid:Vigade tuvastamisel saadab tõrkeraamid, et nõuda uuesti saatmist.
Kokkuvõte
CAN-siin on tänu oma suurele töökindlusele,{0}}reaalajas jõudlusele ja paindlikkusele leidnud laialdast kasutust mitmes valdkonnas. Tehnoloogia arenedes CAN-siin areneb edasi,-näiteks BOSCHi välja antud standard CAN FD (paindlik andmeedastuskiirus) suurendab veelgi andmeedastuskiirust, et vastata suuremat ribalaiust nõudvate rakenduste nõudmistele.