


Sissejuhatus
Tööstuslikud automatiseerimissüsteemid on läbimas revolutsiooni, et vähendada latentsust ja seisakuid. See tööstus 4.0 nime all tuntud jõupingutus hõlmab rohkem intelligentsust tehastes- alates HMI paneelidest ja kontrolleritest kuni sidemoodulite, täiturmehhanismide ja anduriteni.
See revolutsioon on paralleelne võrgurevolutsiooniga, kus intelligentsus laienes põhiruuteritelt metroovõrkudele, äärealadele ja kuni viimase miilini. Jaotades töötlemisintellekti äärele (andurite ja sidemoodulite kaudu), saab rutiinseid otsuseid teha kiiremini ilma põhiprotsessorit (asub PLC-s) kaasamata. See täiendav intelligentsus peab töötama tehasepõrandal samas või vähendatud ruumis, nõudes suuremat funktsionaalsust väiksemates vormitegurites.
See PCB mõõtmete vähendamine toob esile soojusjuhtimise väljakutsed. Sellised valikud nagu jahutusradiaatorid on esmaklassilise plaadi ruumipiirangu tõttu välistatud. Sundõhu{2}}ventilaatoreid ei saa kasutada, kuna suletud korpused takistavad tolmu ja saasteainete sisenemist. Järelikult peavad toiteallikalahendused olema ülitõhusad, pakkudes samal ajal suuremat võimsust ja väiksema jalajäljega. Selles toiteallika disainilahenduses käsitleme neid nõudeid, vaadates samal ajal üle 20-30 W toiteallikate saadaolevad valikud, võrdleme jõudlust ja määrame optimaalse lahenduse.
Energiatarbimise käsitlemine
Tööstuslikel rakendustel on 24 V alalisvoolu siini nimipinge, mis põhineb vanadel analoogreleedel ja jääb de facto tööstusstandardiks. Mittekriitiliste seadmete puhul on aga tööstuslike rakenduste maksimaalne tööpinge eeldatavasti 36–40 V. Kriitilised seadmed, nagu kontrollerid, täiturmehhanismid ja ohutusmoodulid, peavad toetama 60 V pinget (IEC61131-2, 60664-1 ja 61508 SIL standardid). Levinud väljundpinged on 3,3 V ja 5 V, voolud ulatuvad 10 mA väikestes andurites kuni kümnete ampriteni liikumisjuhtimise, CNC ja PLC rakendustes. Ilmselge valik on seega selge.
Juhtimisrakendused: A Buck (aste{0}}alla) pingeregulaator
HMI paneel: inim{0}}masina liidese kuvapaneel, mis sisaldab tavaliselt draivi juhtnuppe, programmeeritavaid loogikakontrollereid (PLC), hajutatud juhtimissüsteeme (DCS), arvuti numbrijuhtimist (CNC)
Sidemoodulid: digitaalsed ja analoogsed I/O-moodulid, mis kasutavad standardeid, nagu jadaliinid, kontrollerid, DeviceNet, Profibus, SercosIII, I/O Link, Ethernet jne.
Täiturid: mootorid, ajamid, liikumisjuhtimine, robootika Andurid: rõhu-, temperatuuri-, lähedus-, optilised ja mitmesugused muud andurid.
Kõige levinum buck-arhitektuur on asünkroonne buck-muundur, kuna pooljuhtide tootjate arvates on asünkroonsete kuluregulaatorite kavandamine kõrge{0}}pingerakenduste jaoks lihtne. Selles konfiguratsioonis on madala-külje alaldi diood integraallülitusest väline.
24 V sisendi ja 5 V väljundi korral töötab buck-muundur umbes 20% töötsükliga. See tähendab, et sisemine kõrge -poolne transistor (T joonisel 1) juhib ainult 20% ajast. Väline alaldi diood (D) juhib ülejäänud 80% ajast, moodustades suurema osa võimsuse hajumisest.
Näiteks 4A koormuse korral on Schottky alaldidioodil nagu B560C pingelangus ligikaudu 0,64 V. Seega on 80% töötsükli korral juhtivuse kadu (esmane kadu täiskoormusel) ligikaudu (0,64 V) × (4A) × (0,80)=2W.
Teisest küljest, kui kasutame sünkroonset arhitektuuri (joonis 2), asendatakse diood madala -poolse MOSFET-iga, mis toimib sünkroonalaldina. Me saame tasakaalustada 0,64 V langust dioodil MOSFET-transistori äravoolu -allikatakistusega, R_(ds) (sees).
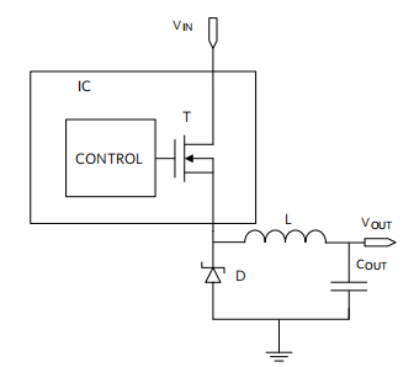 Joonis 1. Asünkroonne Buck Converter
Meie näites on MOSFET RJK0651DPB Rds(on) ainult 11 mΩ ja pakendi suurus sarnaneb Schottky alaldiga. Selle tulemuseks on vastav pingelang vaid (11 mΩ) × (4 A)=44 mV ja võimsuskadu kõigest (0,044 V) × (4 A) × (0,80)=141 mW.
MOSFETi võimsuskadu on ligikaudu 14 korda väiksem kui Schottky võimsuskadu täiskoormusel! On selge, et loogiline lähenemisviis energiatarbimise minimeerimiseks on sünkroonse alalduse kasutamine.
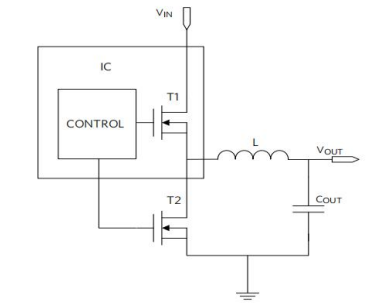 Joonis 2. Synchronous Buck Converter
Toiteahela üldise suuruse minimeerimiseks peaksid uuemad sünkroonse alaldi integraallülitused sisaldama mis tahes sageduse ja väljundpinge sisemist kompensatsiooni, ilma et oleks vaja suurt väljundkondensaatorit. Need peaksid töötama ka kõrgetel sagedustel, et võimaldada väiksemate induktiivpoolide ja kondensaatorite kasutamist.
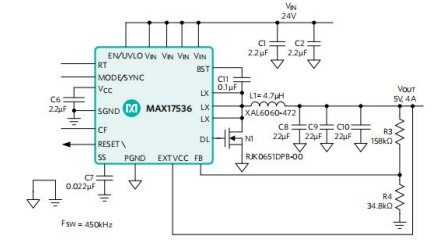 Joonis 3. MAX17536 24VIN/5VOUT, 4A sünkroonalaldi Buck-muunduri tüüpiline rakendusahel
MAX17536 ja avaldatud spetsifikatsioonidel põhinev asünkroonne lahendus on näidatud joonisel 4. Mõlema seadme katsetingimusteks olid 24 V sisend ja 5 V, 4 A väljund. Ootuspäraselt näitas Maximi sünkroonlahendus suuremat efektiivsust kogu koormusvoolu vahemikus. Täiskoormusel (4A) saavutas Maximi sünkroonlahendus üle 92% efektiivsuse, samas kui asünkroonseade saavutas vaid umbes 86%, mis tähendab, et efektiivsuse erinevus ületas 6%.
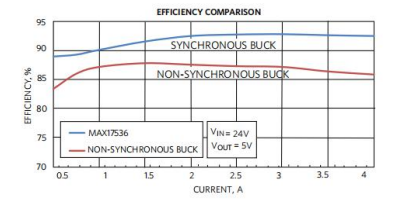 Joonis 4. Sünkroonsete ja asünkroonsete buck-muundurite efektiivsus
Järeldus
Tööstuslike rakenduste energiatarbimise probleemide lahendamisel on MAX17536 sünkroonse alaldi lahendus kõrge sisendpinge jaoks. See sünkroonne lähenemisviis näitab märkimisväärset tõhususeeelist, leevendades võimsuse hajumise probleeme.