


Tänapäeva tööstuslikes tingimustes on tööstussüsteemides levinud keerukad automatiseerimisarhitektuurid ja lai valik tootmistehnoloogiaid, mis kõik on ühendatud tööstusvõrkude kaudu. Stabiilne võrguühendus on tööstussüsteemide normaalseks tööks kriitilise tähtsusega.
Erinevalt Etherneti kasutuselevõtust äri- või tarbijakeskkondades kujutavad tööstuslikud Etherneti keskkonnad täiendavaid füüsilisi ja elektromagnetilisi väljakutseid. Tööstusliku-klassi Etherneti PHY-dele kehtivad äärmiselt ranged nõuded temperatuuri taluvuse, pingetõusude, latentsusnõuete ja võrgukiiruse osas.
Latentsuse mõju tööstusautomaatikale
Tööstuslikes Etherneti süsteemides on viivituse allikaid palju. Mõned viivitused on põhjustatud füüsilistest ühendustest, tavaliselt juhtmestikust ja PCB-ühendustest. Andmed kogevad ka viivitusi, kui need läbivad PHY-d, MAC-i, lüliteid ja muid võrguühenduse komponente. Viivitus on ka oluline võrdlusnäitaja PHY valimisel.
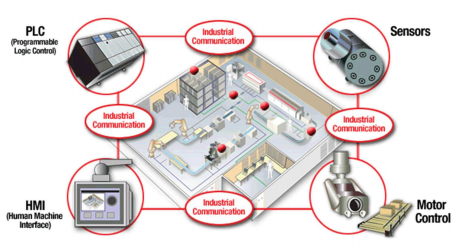 Industrial Automation Network Architecture, TI
Kuigi IEEE 802.3 standardite seeria areneb jätkuvalt, ei ole täpset täpsustust selle aja kohta, mis kulub andmepaketil PHY läbimiseks. Kuid latentsusaeg võib otseselt mõjutada-reaalajas tehase automatiseerimise rakendusi. Kuna latentsusaeg ei ole Etherneti jaoks IEEE 802.3 standardiga määratletud väärtus ega Etherneti olemuslik sünkroonne või korratav väärtus, tuleb Etherneti ja tehase automatiseerimisrakenduste vahelise ühenduse katkestamisega tegeleda Etherneti füüsilise kihi seadmete (PHY) hoolika arhitektuuri kaudu.
Sõltumata võrgu topoloogiast või tööstusprotokollidest on neil protokollidel ühine eesmärk: tagada täpne kontroll tööstusvõrgu erinevate sõlmede üle. Seda saab saavutada edastatud ja vastuvõetud pakettide ajatempliga- ning nende ajatemplite abil võrgu aja sünkroonimiseks võrgusõlmede vahel. Võrguaega jagab protokoll pakettandmete sees ja iga sõlme ajatempliüksus tähistab seda aega. Igasugune ajatempli muudatus vähendab süsteemi täpsust. Pikemad viivitused piiravad ka pakettide ajatemplite kasutamise sagedust ja piiravad võrgus lubatud sõlmede arvu. Seetõttu tuleb viivitusi võimalikult palju minimeerida.
Tööstuslik Ethernet PHY - Dela
Täpset juhtimist nõudvate tööstusautomaatika liikumisjuhtimisrakenduste puhul peavad tsükliajad tavaliselt olema kümnetes mikrosekundites. Nendel tasemetel on iga võrgu komponendi viivitus kriitiline. Etherneti füüsilise kihi (PHY) viivituse juhtimine on tsükliaega väga kriitiline piirav tegur.
Etherneti standardites, nagu 1000Base-T ja 100Base-TX, võivad madalama töölatentsusega PHY-d tsükliaega parandada. Madalam latentsusaeg võib tõsta tsükliaja samale tasemele kui Etherneti kiirem edastuskiirus, suurendades tõhusalt võrgu ribalaiust. Praegu töötab enamik tööstuslikke Etherneti rakendusi 100Base-TX Ethernetil, kuid paljud rakendused hakkavad üle minema 1000Base-T-le, mis pakub suuremat ribalaiust. Madalama latentsusega PHY suurendab tõhusalt võrgu ribalaiust ja hõlbustab ka Etherneti üleminekut suurematele andmeedastuskiirustele.
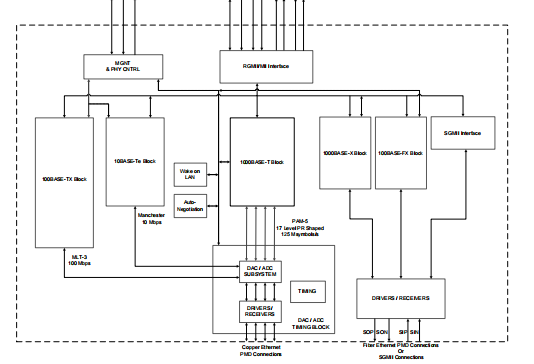 PHY sisekujundus, TI
Etherneti võrkudes, nagu 1000Base-T ja 100Base-TX, võib madalama töölatentsusega PHY tsükliaega parandada. Madalam latentsusaeg võib pikendada tsükliaega samale tasemele kui Etherneti kiirem edastuskiirus, mis suurendab tõhusalt võrgu ribalaiust. Praegu töötab enamik tööstuslikke Etherneti rakendusi 100Base-TX Ethernetil, kuid paljud rakendused hakkavad üle minema 1000Base-T-le, mis pakub suuremat ribalaiust. Madalama latentsusega PHY-d suurendavad tõhusalt võrgu ribalaiust ja hõlbustavad ka Etherneti üleminekut suurematele andmeedastuskiirustele.
Muud väljakutsed PHY jaoks tööstusliku Etherneti arengus
Temperatuuri on tööstuslikes keskkondades raske kontrollida ja rangemad temperatuuritingimused muudavad PHY disaini keerukamaks. PHY peab suutma toimida oma nimivõimsusel laias temperatuurivahemikus. Üldiselt peaks tööstuslik Ethernet PHY suutma töötada temperatuurivahemikus -40 kuni 85 kraadi ja taluma maksimaalset ristmiku temperatuuri 125 kraadi.
Energiatarve on alati kriitiline tegur, eriti gigabitistes PHY-des, kus energiatarbimine võib oluliselt mõjutada süsteemi koguenergiatarbimist. Etherneti füüsilisele kihile eraldatud toiteeelarve on piiratud ja iga omavahel ühendatud seade vajab kahte Etherneti füüsilist kihti, seega peab energiatarve olema piisavalt väike, et täita kogu seadme ühenduvusnõudeid. Mõned tootjad valivad lisaks väikese-võimsusega PHY-dele ka kahe-toiterežiimi, et saavutada veelgi väiksem energiatarve.
Kokkuvõte
Kuna tehase automatiseerimissüsteemide keerukus kasvab, suureneb nõudlus rohkemate andmete edastamise järele sõlmede vahel, mistõttu on järjest olulisemaks tehastes suure jõudlusega{0}}ühenduvuse säilitamine. PHY riistvaraühendused, mida karmid tööstuskeskkonnad ei mõjuta, on tööstuslike Interneti-võrkude rakendamiseks väga väärtuslikud.