


Tööstusroboteid kasutatakse laialdaselt tööstuslikus tootmises, autotootmises, elektriseadmetes, toidus jne, need võivad asendada korduvaid masinatüüpi{1}}manipulatsioone, toetuvad masina mitmesuguste funktsioonide saavutamiseks oma võimsusele ja juhtimisvõimalustele. See talub inimese käsklusi, aga ka vastavalt eelprogrammeeritud-programmi toimimisele. Täna räägime tööstusrobotite põhilistest põhikomponentidest.
1. Põhikorpus
Masina põhiosa, mis on mehhanismi alus ja rakendamine, sealhulgas käsi, käsivars, ranne ja käsi, mitme vabadusastmega mehaanilise süsteemi koostis. Mõnel robotil on teine kõndimismehhanism. Tööstuslikel robotitel on 6 või enam vabadusastet. Randmel on tavaliselt 1–3 liikumisvabadusastet.
2.Ajamisüsteem
Tööstusrobotite ajamisüsteem jaguneb jõuallika järgi kolme kategooriasse: hüdrauliline, pneumaatiline ja elektriline. Vastavalt nõudlusele saab kombineerida ka need kolm näidet ja komposiitajami süsteem. Või kaudseks juhtimiseks sünkroonse rihma, rattasüsteemi, hammasrataste ja muu mehaanilise ülekandemehhanismi kaudu. Ajamisüsteemil on jõuallikas ja ülekandemehhanism, mida kasutatakse vastava toimingu teostamiseks, nendel kolme tüüpi põhiajamisüsteemil on oma omadused, nüüd on peavooluks elektriajam. Madala inertsi tulemusena on suure pöördemomendiga vahelduv- ja alalisvoolu servomootorid ja neid toetavad servoajamid (lülitussagedusmuundur, alalisvoolu impulsi laiuse modulaator) üldtunnustatud. Seda tüüpi süsteem ei vaja energia muundamist, lihtne kasutada, tundlikku juhtimist. Suurem osa mootorist tuleb paigaldada peene ülekandemehhanismi taha: reduktor. Kiirusemuunduri hambad hammasrataste abil aeglustatakse mootori vastu-pöörete arvu soovitud vastu-pöörete arvuni ja suurema pöördemomendi seadme saamiseks, vähendades seeläbi kiirust, lisades pöördemomenti, kui koormus on suur, ei maksa võimsust suurendav servomootor olla sobivas mahus, kiiruse reduktorist, et parandada väljundmomenti. Madala sagedusega{11}}töötav servomootor on altid kuumusele ja madala sagedusega vibratsioonile, pikad töötunnid ja korduv töö ei aita tagada selle täpsust ja töökindlust. Peenülekandemootori olemasolu võimaldab servomootoril töötada sobiva kiirusega, tugevdades masina kere jäikust, andes samal ajal suurema pöördemomendi. Tänapäeval on tavalisi käigukaste kahte tüüpi: harmoonilised käigukastid ja RV käigukastid.
3.Juhtsüsteem
Roboti juhtimissüsteem on roboti aju ja see on peamine element, mis määrab roboti kasulikkuse ja funktsiooni. Juhtsüsteem on kooskõlas ajamisüsteemi sisendprogrammiga ning käsusignaali taastamise ja juhtimise mehhanismi rakendamisega. Tööstusrobotite juhtimistehnoloogia põhiülesanne on juhtida tööstusrobotite tegevuste ulatust, kehahoiakut ja trajektoori tööruumis, tegutsemisaega ja nii edasi. Seda iseloomustavad lihtne programmeerimine, tarkvaramenüüga manipuleerimine, sõbralik inim-arvuti interaktsiooni liides, veebipõhised manipuleerimisviibad ja kasutuslihtsus. Kontrollerisüsteem on roboti keskpunkt, meie katsetega seotud välismaised ettevõtted on tihedalt suletud. Viimastel aastatel on mikroelektroonika tehnoloogia arenedes tõusnud mikrojäätmete funktsioon järjest kõrgemaks, samas kui hind odavneb ja odavneb ning nüüd on turule ilmunud 1-2 USA dollarit 32-bitist mikrojääki.
Tasuvad-mikroprotsessorid robotkontrollerite jaoks toovad uusi arendusvõimalusi, nii et on võimalik välja töötada madalate-kulutuste ja suure{2}}funktsiooniga robotkontrollereid. Selleks, et süsteemil oleks piisav arvutus- ja salvestusmaht, aktsepteerib robotkontroller nüüd tugevamat ARM-seeriat, DSP-seeriat, POWERPC-seeriat, Inteli seeriat ja muud kiibi koostist. Kuna olemasolev üldotstarbeline-kiibi funktsioon ja funktsioon ei suuda täielikult vastata mõne robootikasüsteemide hinna, funktsionaalsuse, integratsiooni ja liideste nõudmistele, mis tekitas robootikasüsteemi nõudluse SoC (Systemon Chip) oskuste järele, võib konkreetne kõrvaldaja ja vajalik liides kokku integreerida, lihtsustada süsteemi välisseadmete vooluringide projekteerimist, vähendada ja vähendada süsteemi välisseadmete suurust. madal-kulu. Näiteks integreerib Actel oma FPGA-toodetesse NEOS- või ARM7-südamikud, et moodustada terviklik SoC-süsteem. Robootikakontrollerite osas lähenevad selle uuringud peamiselt Ameerika Ühendriikides ja Jaapanis ning seal on küpseid valmistooteid, nagu USA DELTATAU ettevõte, Jaapani Pengli Co. Nende liikumiskontrollerid põhinevad DSP-tehnoloogial, kasutades PC{13}}põhist avatud struktuuri.
4.Sensing System
See koosneb sisemisest andurimoodulist ja välisest andurimoodulist sisulise teabe hankimiseks sise- ja väliskeskkonna oleku kohta. Sisemised andurid: andurid, mida kasutatakse roboti enda oleku (nt kätevahelise nurga) tuvastamiseks, enamasti andurid, mis tuvastavad asukoha ja nurga. Täpsemalt on olemas: asendiandurid, asendiandurid, nurgaandurid jne. Välised andurid: andurid, mida kasutatakse roboti asukoha keskkonna (nt objektide tuvastamine, objektist kauguse tuvastamine) ja oleku (nt haaratava objekti libisemise tuvastamine). Täpsemalt on olemas kaugusandurid, nägemisandurid, jõuandurid jne. Intelligentsete sensorsüsteemide kasutamine parandab robotite liikuvust, praktilisust ja intelligentsuse standardeid, inimese tajusüsteem välismaailma infole on robotite osavus, osa litsentseeritud info puhul on andurid siiski efektiivsemad kui inimese süsteem.
5. Lõpp-efektor
Lõpp-efektor on roboti viimase liigendi külge kinnitatud komponent. Tavaliselt kasutatakse seda objektide haaramiseks, teiste mehhanismidega ühendamiseks ja soovitud ülesande täitmiseks. Robotitootjad üldiselt ei kavanda ega müü lõpp-efektorit, enamasti pakuvad nad ainult lihtsat haaratsit. Tavaliselt paigaldatakse ots-efektor roboti 6-teljelise ääriku külge, et täita antud keskkonnas ülesandeid, nagu keevitamine, värvimine, liimimine ning osade peale- ja mahalaadimine on vaid mõned ülesanded, mida robot peab täitma.
Servomootorite ülevaade
Servoajamid, tuntud ka kui "servokontrollerid" ja "servovõimendid", on kontrollerid, mida kasutatakse servomootorite juhtimiseks, sarnaselt tavaliste vahelduvvoolumootorite inverterite rolliga ja need on osa servosüsteemist. Üldiselt juhitakse servomootorit kolmel viisil: asend, kiirus ja pöördemoment, et saavutada ajamisüsteemi ülitäpne positsioneerimine{1}.
I. Servomootori klassifikatsioon
Vahelduvvoolu servomootorid, mis on jagatud kahte alalis- ja vahelduvvoolu servomootorite kategooriasse, jagunevad asünkroonseteks servomootoriteks ja sünkroonseteks servomootoriteks, praegune vahelduvvoolusüsteem asendab järk-järgult alalisvoolusüsteemi. Võrreldes alalisvoolusüsteemiga on vahelduvvoolu servomootoril kõrge töökindlus, hea soojuse hajumine, väike inerts ja see võib töötada kõrge rõhu all. Kuna harjad ja roolimehhanismid puuduvad, muutub vahelduvvoolu servosüsteem ka harjadeta servosüsteemiks ning selles kasutatavad mootorid on puur-tüüpi asünkroonmootorid ja harjadeta konstruktsiooniga püsimagnetitega sünkroonmootorid. (1) Alalisvoolu servomootor jaguneb harjadeta ja harjadeta mootoriteks ① harjamootor on odav, lihtne struktuur, käivitusmoment, lai kiirusvahemik, lihtne juhtida, hooldada, kuid hooldus on mugav (vahetada söeharju), elektromagnetilised häired, keskkonnanõuete kasutamine, mida kasutatakse tavaliselt kulutundlikel tööstus- ja tsiviiljuhtumitel; ② harjadeta mootor, väike suurus ja kerge kaal, suur vastus suure inertsi kiiruse võimsusele, väike pöördemoment ja stabiilne Sujuv pöörlemine, keeruline juhtimine, intelligentne, paindlik elektrooniline faasimuutus, võib olla ruutlaine või siinuslaine faasimuutus, hooldus-vaba mootor, energiasäästlik, väike elektromagnetkiirgus, madala temperatuuri tõus ja pikk kasutusiga, sobiv keskkond.
II. Erinevat tüüpi servomootorite omadused
1) Alalisvoolu servomootorite eelised ja puudused Eelised: täpne kiiruse reguleerimine, väga raske pöördemomendi -kiiruse omadused, lihtne juhtimispõhimõte, lihtne kasutada, odav. Miinused: harja kommutatsioon, kiiruse piiramine, lisatakistus, kulumisosakeste teke (ei sobi tolmu-vabasse ja plahvatusohtlikku keskkonda) 2) Vahelduvvoolu servomootorite eelised ja puudused Eelised: head kiiruse reguleerimise omadused, sujuv juhtimine kogu kiirustsoonis, peaaegu puudub võnkumine, kõrge kiiruse reguleerimine, madal kuumuse genereerimine, üle 9ccura. (olenevalt täpsusest kodeerija), suudab nimitööpiirkonnas saavutada konstantse pöördemomendi, madala inertsuse, madala mürataseme, harja kulumiseta, hoolduse-vaba (sobib tolmu-vabas ja plahvatusohtlikus keskkonnas).
Puudused:keerulisem juhtimine, tuleb ajami parameetreid kohandada -saidi PID parameetrites, et teha kindlaks vajadus rohkemate ühendusliinide järele. Praegu kasutavad peavoolu servoajamid juhtimistuumana digitaalset signaaliprotsessorit (DSP), mis võimaldavad saavutada keerukamaid digitaalseid, võrgustatud ja intelligentseid juhtimisalgoritme. Toiteseadmeid kasutatakse tavaliselt intelligentse toitemooduli (IPM) jaoks ajami vooluringi põhikonstruktsioonina, IPM-i sisemise integreeritud ajami vooluringi, samal ajal üle-liigpinge, ülevoolu, ülekuumenemise, alapinge ja muude rikete tuvastamise ja kaitse ahelatega, peavooluahelas lisatakse ka pehme{6}}käivitusahelasse et vähendada käivitusprotsessi-mõju draivile. Toiteajam esmalt läbi kolme-faasilise täis-sildalaldi, et alaldada sisend-kolme-faasiline toide või kommunaalvõimsus, et saada vastav alalisvool. Pärast alaldatud kolme-faasi võimsust või kasulikku toidet, seejärel läbi kolme-faasilise siinuse PWM-i pingeinverteri sageduse, et juhtida kolme-faasilist püsimagnetiga sünkroonse vahelduvvoolu servomootorit. Kogu jõuajami protsessi võib lihtsalt öelda, et see on AC-DC-AC. Alaldiploki (AC-DC) peamine topoloogiaahel on kolme-faasiline täis-sillaga kontrollimata alaldi ahel.
III. Servosüsteemi ühendusskeem
1. Ajami juhtmestik
Servoajamil on peamiselt juhtkontuuri toiteallikas, peamise juhtahela toiteallikas, servoväljundi toiteallikas, kontrolleri sisend CN1, kodeerija liides CN2, CN3 ühendamine. Juhtkontuuri toiteallikas on ühe-faasiline vahelduvvooluallikas, sisendtoiteallikas võib olla ühe-faasiline, kolme-faasiline, kuid see peab olema 220 V, see tähendab, et kui kolme-faasiline sisend, peab meie kolme-faasiline toiteallikas läbima trafo, vähem trafot, et ajam saaks ühendada. Ühe-faasi otseajam, ühe-faasiline ühendus tuleb ühendada R- ja S-klemmidega. Servomootori väljund U, V, W pidage meeles, et ärge kunagi ühendage peaahela toiteallikaga, see võib ajamit põletada. CN1-porti kasutatakse peamiselt hostarvuti kontrolleri ühendamiseks, pakkudes sisendit, väljundit, kodeerija ABZ kolmefaasilist{15}väljundit ja mitmesuguste seiresignaalide analoogväljundit.
2. kodeerija juhtmestik
Ülaltoodud jooniselt näeme üheksat klemmi, mida kasutame ainult viit, varjestatud juhet, kahte toitejuhet, kahte jadasidesignaali (+-), mis on peaaegu sama, mis meie tavaline kodeerija juhtmestik.
3. Sideport
Draiv on ühendatud arvuti PLC, HMI ja muu ülemise arvutiga CN3 pordi kaudu ning draivi juhtimiseks kasutatakse MODBUS-sidet ning sidepidamiseks saab kasutada RS232 ja RS485.
IV. Servoajamite turg
Robotinõuded liigendmootoritele on väga ranged, vahelduvvoolu servomootoreid kasutatakse laialdaselt tööstusrobotites. Praegu on kodumaise kõrgekvaliteedilise{1}turu hõivanud peamiselt kuulsad välismaised ettevõtted, peamiselt Jaapanist, Euroopast ja Ameerika Ühendriikidest, ning tulevikus on palju ruumi siseriiklikuks asendamiseks. Praegu hõivavad välismaised kaubamärgid peaaegu 80% Hiina vahelduvvoolu servoturu turuosast, peamiselt Jaapanist, Euroopast ja Ameerika Ühendriikidest. Nende hulgas on Jaapani tooted, mis moodustavad umbes 50% turuosast, mida juhivad tema kuulsad kaubamärgid, sealhulgas Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji jne, ning selle tooteid iseloomustab tehnoloogia ja jõudluse tase, mis on Hiina kasutajate vajadustega paremini kooskõlas ning hea kulu{7}}tõhus ja kõrge usaldusväärsus, et hankida stabiilseid ja püsivaid kliente{8 väikestel ja keskmisel turul. eelkõige omab eelise monopoli. Precision reduktor Hiljuti lugesin uudist: robootikatööstuse murda "kaela" probleem, tunne on üsna sügav. Tööjõukulude kasvuga on trendiks muutunud inimesi asendavad tööstusrobotid. Tööstuslikud robotid on intelligentse tootmise nurgakivi, kuid põhikomponendid piiravad Hiina robootikatööstuse arengut, vastavalt asjakohastele uuringutele näitavad, et praegune kodumaine roboti reduktor on tavaline impordisõltuvus. Robootikatööstuse Hiinas saada kliima, tuleb otsustada, et lahendada probleem põhikomponente.
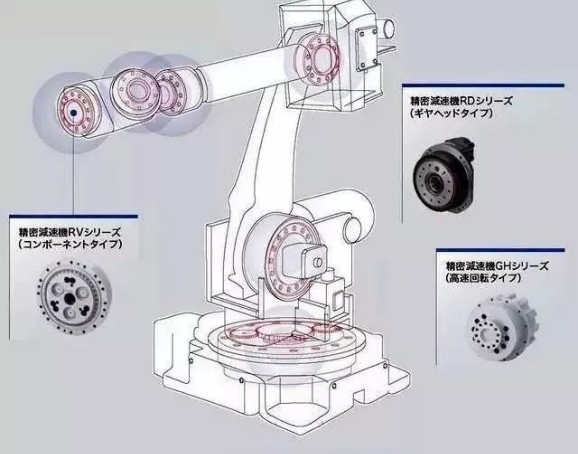
Järgnevalt tutvustatakse tööstusrobotite põhilisi täppiskomponente: kiiruse vähendaja, võrreldes üldotstarbelise-kiiruse reduktoriga, robotite kiiruse vähendaja nõuab lühikest ülekandeketti, väiksust, suurt võimsust, kerget kaalu ja hõlpsat juhtimist jne. Reduktorite tööstus, peame mainima tööstuse kahte hiiglast on Nabtesco (Teijin, tuntud ka kui Nabtesco) ja Hamonica Drive (Hamonica), mis on tööstuses üldtuntud (RV reduktor ja harmooniline reduktor). Nad on peaaegu monopoliseerinud robootika käigukastide maailma. Nendel kahel käigukastitüübil on töötlustäpsus mikroni-tasemel, just see, mis on masstootmise etapis kõrge töökindlusega, on väga raske, rääkimata tuhandetest pööretest suurel-kiirusel, aga ka kõrgest elueast. Praegu on turul suur hulk rakendusi tööstusrobotites kiiruse reduktoril, kaks peamist kategooriat: RV kiiruse reduktor ja harmooniline kiiruse reduktor.
RV reduktor:on vähem diferentsiaalset haardumist, kuid võrreldes harmoonilise reduktoriga kasutatakse RV reduktorit tavaliselt tsükloidrattaga, RV reduktor koosneb tsükloidrattast ja planetaarklambrist. Võrreldes harmoonilise reduktoriga, on RV reduktori võtmeks töötlemis- ja montaažiprotsess. RV reduktoril on suurem väsimustugevus, jäikus ja eluiga, erinevalt harmoonilisest ajamist, kui ajakasutus suureneb, väheneb oluliselt liikumise täpsus, puuduseks on selle suur kaal, suurema välismõõtmed. RV reduktorit kasutatakse roboti jalgade nimme- ja küünarnuki pöördemomendis kolm liigendit, koormatud tööstusrobotid, üks, kaks, kolm telge kasutatakse RV reduktorit. Seda kasutatakse sagedamini robootikas harmoonilise jõuülekandega, millel on palju suurem väsimustugevus, jäikus ja eluiga ning diferentsiaaltäpsus on stabiilne, erinevalt harmoonilisest ülekandest, kuna aja kasutamisega väheneb liikumise täpsus oluliselt, nii et paljud maailma riigid kasutavad ülitäpse robotiga rohkem RV reduktorit, seetõttu asendage RV reduktor järk-järgult täiustatud roboti ajamiga.
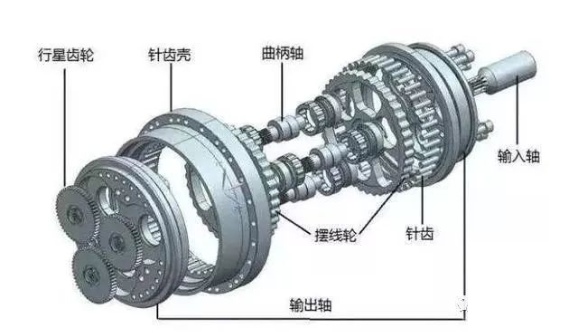 RV Reduktor Exploded View
Harmooniline reduktor: kasutatakse ka vähem diferentsiaalset sidumist, harmooniline teatud võtmekäigus on paindlik, vajab korduvat kiiret deformatsiooni, seega on see habras, kandevõime ja eluiga on piiratud. Harmooniline reduktor on omamoodi harmooniline ülekandeseade, harmooniline ülekandeseade, sealhulgas harmooniline gaasipedaal ja harmooniline reduktor. Harmooniline reduktor sisaldab peamiselt: jäik ratas, painduv ratas ja lainegeneraatori kolm komponenti radiaalset deformatsiooni. See on painduvate hammasrataste kasutamine kontrollitud elastse deformatsioonilaine tekitamiseks, mis on tingitud jäiga ratta ja painduva ratta hammaste suhtelisest kõrvalekaldest jõu ja liikumise ülekandmiseks. Seda tüüpi jõuülekandel on oluline erinevus üldisest käigukastist ning see on eriline võrguteoorias, kogumisarvutuses ja struktuuri kujundamises. Harmoonilise käigu reduktoril on eelised: suur täpsus, suur kandevõime jne. Võrreldes tavalise reduktoriga väheneb selle maht ja kaal 50% vähema materjali kasutamise tõttu vähemalt 1/3 võrra, nii et harmoonilise käigu reduktorit kasutatakse peamiselt väikeste robotite jaoks, mida iseloomustab väike maht, kerge kaal, suur kandevõime, suur ülekandesuhe. Tavaliselt kasutatakse väikeste koormustega tööstusrobotite või suurte robotite jaoks, mille otsas on mitu telge.
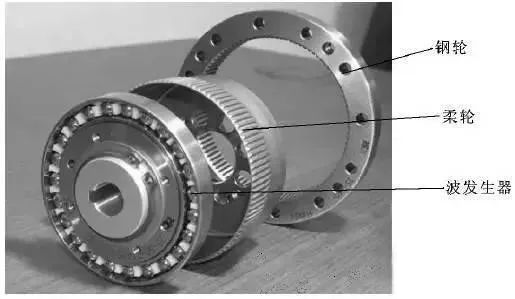 Harmooniline reduktor Exploded View
Jaapani Nabtesco pakkus 1980. aastate algusest RV-tüüpi kujundust kuni 1986. aasta haagismaja käigukasti uurimiseni, et saavutada oluline läbimurre, kulutas 6–7 aastat; ja esimesed, kes tulid välja kodumaiste Nantong Zhenkang ja Hengfengtai tulemustega, veetsid aega 6-8 aastat. Kas see tähendab, et Hiina kohalikel ettevõtetel on vähe võimalusi! Õnneks Hiina ettevõtete paigutus mitu aastat, lõpuks tegi mõningaid läbimurdeid. Kodused peamiselt Nantong Zhenkang, Qinchuan tööpingid, Wuhan sisuliselt, Zhejiang Hengfengtai ja Zhejiang Shuanghuan sõita pakkuda. Väidetavalt on Nantong Zhenkangi toodang ületanud 10 000 ühikut, Qinchuani tööpinkide tootmisliin on avatud, tootmine kasvab järk-järgult. Qinchuani tööpingid on riiklik impordi asendamise projekt, Qinchuani tööpink 90 000 komplekti tööstusrobotite ühiste reduktorite tehnoloogia ümberkujundamise projekt, tööstusrobotite ühiste reduktorite tootmisliini kaks kombineeritud investeeringut 314 miljonit jüaani. Juhtimissüsteem Roboti juhtimissüsteem on roboti aju, mis on peamine element roboti funktsiooni ja funktsiooni määramisel. Juhtsüsteem on kooskõlas ajamisüsteemi sisendprogrammiga ja rakendab käsusignaali taastamise ja juhtimise mehhanismi. Järgmine artikkel tutvustab peamiselt roboti juhtimissüsteemi.

1, roboti juhtimissüsteemi "kontroll" eesmärk on kontrollitav objekt on kooskõlas soovitud viisil käitumist. "Juhtimise" põhitingimus on mõista juhitava objekti omadusi. "Aine" on täiturmehhanismi väljundpöördemomendi juhtimine.
2, roboti tööpõhimõte Tööpõhimõte on näidisõpetuse reprodutseerimine; näidisõpetus, tuntud ka kui juhitud demonstratsioonõpetus, nii kunstlik juhtrobot, samm-sammult vastavalt tegelikule nõudlusele tegevusprotsessi ühekordseks toimimiseks, juhendamisprotsessis olev robot jätab automaatselt meelde iga toimingu asendi, positsiooni, protsessi parameetrite, liikumisparameetrite jne demonstratsiooniõpetuse ja genereerib automaatselt programmi pideva täitmise. Peale õpetuse läbimist tuleb robotile anda vaid käivituskäsk, robot järgib automaatselt õpetatud toiminguid kõigi protsesside lõpuleviimiseks;
3, roboti juhtimise klassifikatsioon 1) vastavalt tagasiside olemasolule või puudumisele jaguneb: avatud-ahela juhtimine, suletud-ahela juhtimine, avatud-ahela täpsed juhtimistingimused: tead täpselt juhitava objekti mudelit ja see mudel jääb juhtimisprotsessis muutumatuks. (2) Vastavalt soovitud kogusele jaguneb juhtimine: jõujuhtimine, asendijuhtimine, hübriidjuhtimine. Asendi juhtimine jaguneb: ühe-liigendi asendi juhtimine (asendi tagasiside, asendi kiiruse tagasiside, asendi kiiruse kiirenduse tagasiside), mitme-liigendi asendi juhtimine multi-liigendi asendi juhtimine jaguneb lagunemisliikumise juhtimiseks, tsentraliseeritud juhtimine jõujuhtimiseks jaguneb: jõu otsejuhtimine, impedantsi juhtimine, jõu{11}asendi hübriidjuhtimine (3) Intelligentsed juhtimismeetodid Hägujuhtimine, adaptiivne juhtimine, optimaalne juhtimine, närvivõrgu juhtimine, udune närvivõrgu juhtimine, Ekspertjuhtimine 4. Juhtimissüsteemi riistvara konfiguratsioon ja struktuur. Elektriline riistvara. Tarkvaraarhitektuur Kuna roboti juhtimisprotsess hõlmab suurt hulka koordinaatide teisendusi ja interpoleerimisoperatsioone, aga ka madalamal{16}}tasemel{17}}reaalajas juhtimist. Seetõttu on praeguse turu roboti juhtimissüsteemi struktuuris suurem osa hierarhilise struktuuri mikro-arvutijuhtimissüsteemist, kasutades tavaliselt kahe-tasandi arvutiservo juhtimissüsteemi.
(1) Konkreetne protsess:Pärast seda, kui peamine juhtarvuti on saanud töötajate poolt sisestatud tööjuhised, analüüsib ja tõlgendab see käsku esmalt, et määrata kindlaks käeliigutuse parameetrid. Seejärel teostab see kinemaatika, dünaamika ja interpolatsiooni toiminguid ning lõpuks tuletab roboti iga liigese koordineeritud liikumisparameetrid. Need parameetrid väljastatakse sideliini kaudu servojuhtimisastmele etteantud signaalina iga liigendi servojuhtimissüsteemi jaoks. Liigendite D/A servoajamid teisendavad selle signaali ja juhivad liigendeid koordineeritud liikumise tekitamiseks. Andurid suunavad liikumise väljundsignaalid igast liigendist tagasi servojuhtimisastme arvutisse, et moodustada lokaalne suletud ahelaga juht-, et saavutada täpne kontroll roboti liikumise üle ruumis.
(2) PLC-põhine liikumisjuhtimine Kaht tüüpi juhtimist:① PLC väljundportide kasutamine impulsskäskude kasutamiseks impulsside genereerimiseks mootori käitamiseks ja samal ajal üldotstarbeliste I/O või osade loendamise kasutamine servomootorite suletud-ahela asendi juhtimise saavutamiseks ② PLC kasutamine asendijuhtimismooduli välise laiendamise abil on peamiselt mootorid}, see viis on suletud asendi saavutamiseks kiire-impulssjuhtimine, mis kuulub asendijuhtimise meetodisse, on positsioonijuhtimine üldiselt rohkem punktist-punktini-asendijuhtimine. See on asendijuhtimismeetod, mille eesmärk on peamiselt saata kiiret-impulssijuhtimist ja positsioonijuhtimismeetod on punkt-to-asendijuhtimine.
Olulised roboti parameetrid
Roboti tehnilised parameetrid peegeldavad tööd, mida robot suudab teha, kõrgeimat töövõimet ja nii edasi, tuleb arvestada roboti disaini ja rakendust. Roboti peamised tehnilised parameetrid on vabadusastmed, eraldusvõime, tööruum, töökiirus, töökoormus jne.

1. Vabadusastmed on koordinaattelgede arv, mis robotil iseseisvaks liikumiseks on. Roboti vabadusastmed on sõltumatute liikumisparameetrite arv, mis on vajalikud roboti käe asukoha ja asendi määramiseks ruumis. Roboti vabadusastmete arv on üldjuhul võrdne liigeste arvuga. Tavalistel robotitel on üldiselt 5–6 vabadusastet. Mõnel robotil on ka välisteljed.
2. Liigesed (Joint), st kruustangu liikumine, võimaldades robotkäe osadel suhtelist liikumist institutsioonide vahel.
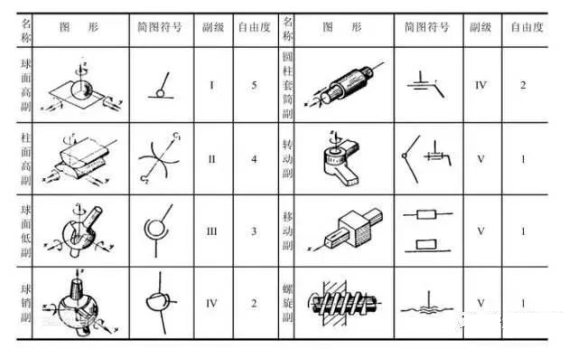
3. Tööulatus Kogu ruumiline ulatus, milleni on võimalik jõuda tööstusroboti käe- või käsikinnituspunktiga. Selle kuju sõltub roboti vabadusastmete arvust ning liikumisliigendite tüübist ja konfiguratsioonist. Roboti tööpiirkond on üldiselt: kahe esitusmeetodi graafiline ja analüütiline meetod.
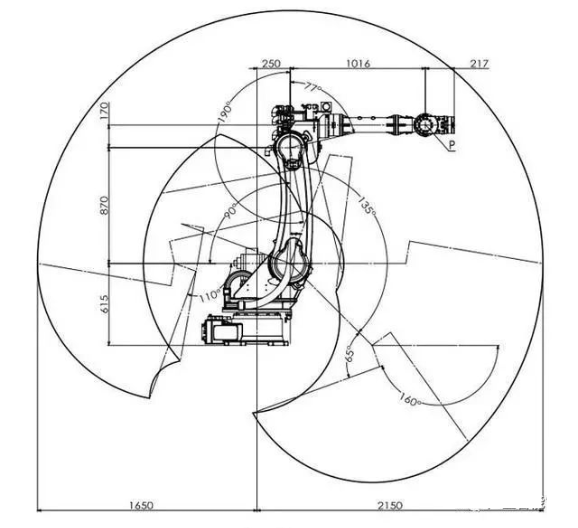
4. roboti kiirus tööprotsessis koormustingimustega, ühtlase kiirusega liikumisprotsess, mehaanilise liidese keskpunkt või tööriista keskpunkt liigutatud vahemaa ajaühikus või pöördenurgas.
5. töökoormus on roboti randmele kinnitatud koormuse esiosa, mis jääb igas asendis talutava maksimaalse raskuse tööpiirkonnas, üldiselt väljendatuna massina, momendina, inertsmomendina. Samuti ja töökiirust ja kiirenduse suurust ja muid parameetreid kasutatakse töökoormust üldiselt suurel-kiirusel töötades, et robot suudab tajuda tooriku kaalu kui kandevõimet indikaatorina. Käsitsemisroboti koorma kaalu tuleb arvestada haaratsi ja tooriku kogusummana.
6. Resolutsioon
See viitab minimaalsele liikumiskaugusele või minimaalsele pöördenurgale, mida robot suudab realiseerida . 7, täpsus Korratavus või korduva positsioneerimise täpsus: viitab erinevusele roboti korduvalt teatud sihtasendisse jõudmise vahel. Näiteks kui palute teljel kõndida 100 mm, siis esimene kord, kui ta tegelikult kõndis 100,01 Korrake sama toimingut, mida ta kõndis 99,99 Viga 0,02 on korduva positsioneerimise täpsus. See on veaväärtuste jada kontsentratsiooni ehk korratavuse mõõt. Roboti täpsus ei sõltu ainult liigendi reduktorist ja jõuülekandest, vaid ka mehaanilisest montaažiprotsessist, mis paljudel juhtudel ei ole paigas, mistõttu roboti korduva positsioneerimise täpsus väheneb.