


Juhtsüsteem kui keskkonnakatseseadmete kõige põhilisem komponent, selle kontrolli täpsus mõjutab otseselt seadme poolt läbi viidud keskkonnatesti täpsust ja usaldusväärsust. Praegu jagunevad keskkonnakatseseadmete juhtimissüsteemid peamiselt üldotstarbelisteks-ja eritüüpideks. Üks üldotstarbelisi{3}}juhtimissüsteeme viitab traditsioonilisele inim-masinliidese (HMI) ja programmeeritava kontrolleri (PLC) juhtimismeetodite kombinatsioonile või tööstuslikule arvuti konfiguratsioonitarkvarale ja juhtimismeetodite PLC kombinatsioonile. spetsiaalne kontroller viitab spetsiaalse kontrolleri jaoks välja töötatud erinevate keskkonnakatseseadmete juhtimisomadustele. Kodumaiste keskkonnaalaste eriseadmete kontrolleri väli võrreldes välisriikidega on suhteliselt tühi, mis on tingitud ka kodumaiste keskkonnakatseseadmete täpsusest ja stabiilsusest, mis on üldiselt madalam välismaiste keskkonnaseadmete peamistest põhjustest, seega on kodumaiste keskkonnakatseseadmete arendamiseks spetsiaalsete kontrollerite väljatöötamine märkimisväärse tähtsusega.
1 . Kujunduspõhimõte
Selles artiklis on keskkonnaseadmete juhtimissüsteem orienteeritud peamiselt temperatuuriklassi keskkonnakatseseadmetele, nagu kõrge temperatuuriga katsekamber, kõrge ja madala temperatuuriga katsekamber, külma ja termilise šoki katsekamber, konstantse temperatuuri ja niiskuse kast, niiske ja kuum kast. Ja temperatuuriklassi keskkonnakatseseadmed koosnevad tavaliselt põhikastist, küttesüsteemist, jahutussüsteemist, tuuleringlussüsteemist ja peamisest juhtimissüsteemist, nagu on näidatud joonisel 1.
Kogu seadmete peamisteks juhtimisobjektideks on: külmutuskompressor, elektrooniline paisuventiil ja külmlahenduse solenoidklapi juhtimine külmutussüsteemis; tuule tsirkulatsioonisüsteemi tsentrifugaalventilaator; küttesüsteem pooljuhtrelees ja vahelduvvoolu kontaktor.
Kogu seadme peamisteks mõõtmisparameetriteks on: kompressori heitgaasi temperatuur ja rõhk jahutussüsteemis, kondensaatori väljalasketemperatuur, aurusti sisse- ja väljalasketemperatuur, kompressori töövool ja pinge; tuuleringlussüsteemi ventilaatori temperatuur, töövool ja pinge; küttesüsteem elektrikerises tööpinge ja vool; temperatuur ja niiskus karbis ja nii edasi.
Ülaltoodud mõõteparameetrites ei ole osadel parameetritel ja seadmete juhtimisprotsessil otsest seost, nagu kompressori ja ventilaatori tööpinge ja vool, ventilaatori kiirus ja tuule kiirus. Kaasaegse teaduse ja tehnoloogia ning tööstusliku infotehnoloogia kiire arenguga on aga lennunduses, lennunduses, tööstuslikes rakendustes ja muudes valdkondades töökindluse, ohutuse ja majanduslike seadmete ja süsteemide nõuded üha kõrgemad, mis ajendab tõrgete prognoosimist ja tervisejuhtimist (Prognostika ja tervisejuhtimine, PHM) on järk-järgult muutunud üheks tööstusseadmete peavoolu arengusuunaks. PHM-süsteem tuleb aga üles ehitada seadmete töötingimuste igakülgse jälgimise ja üldotstarbelise PLC juhtimissüsteemi kasutamise alusel, liiga palju parameetrite hankimist tähendab PLC moodulite arvu suurenemist, mis mitte ainult ei paranda seadmete tootmiskulusid, vaid muudab ka seadmete juhtimissüsteemi mahu ülespuhutuks. Selleks pakutakse selles dokumendis välja manustatud{4}}põhine juhtimissüsteem, mis võimaldab manustatud süsteemide kasutamist suure vabaduse, madalate kuludega, sihipärase, reaalajas,{5}}programmi kõrge integratsioonitaseme arendamiseks, seadme kogu tööparameetrite jälgimise teostamiseks; ja lihtsam saavutada keerukaid algoritme, parandada seadmete juhtimise täpsust ja stabiilsust, nagu seadmete hägused PID-juhtimisalgoritmid, anti-impulss-häirete filtreerimine, piirav keskmine filtreerimine Digitaalsed filtreerimisalgoritmid, nagu anti-impulsihäirete keskmine filtreerimine, piirava keskmise filtreerimise meetod.
2. Juhtimissüsteemi riistvara disain
Juhtimissüsteem koosneb kontrollerist ning mõõtmis- ja juhtimismoodulist; milline mõõtmis- ja juhtimismoodul, sealhulgas I / O moodul ja mõõtemoodul, on moodulkonstruktsioon, mooduli suurendamiseks või vähendamiseks vajalike seadmete konfiguratsioon; ja kontrollerit ainult seadme erinevate konfiguratsioonide jaoks, et teha vastavad tarkvaraseaded või kohandused. See ei ole mitte ainult seadmete tööparameetrite odav soetamine{1}}; vaid ka juhtimissüsteemi integreerimise parandamiseks vähendage juhtmooduli suurust. Juhtimissüsteemi riistvararaamistik, mis on näidatud joonisel 2, kogutakse mõõtemooduli saamiseks kontrollerit masina parameetrid vastavalt I / O mooduli I / O ja PID juhtimisväljundi juhtimisseadetele.
Kontroller ja I / O moodul, mõõtmismoodul, mis põhineb 485 liidesel Modbus protokolli side. Kuna Modbus siini kasutatakse laialdaselt paljudes valdkondades, nagu mõõteriistad, intelligentsed kõrge- ja madalpingeseadmed, saatjad, programmeeritavad kontrollerid, HMI-d, inverterid, välja intelligentsed seadmed jne, muudab see kontrolleri ja I/O mooduliteks, mõõtmismoodulitel on suurepärane laiendatavus ja võimalus saada iseseisvalt toodeteks.
2.1 Kontrolleri riistvara disain
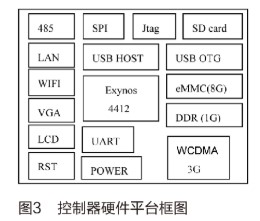
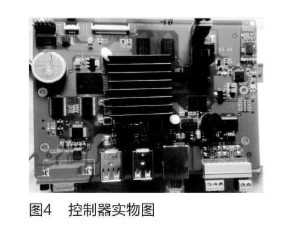
Manustatud kontroller põhineb ARM Cortex-A9 neljatuumalisel-mikroprotsessori riistvara arendusplatvormil, vastutab peamiselt inim-masina liidese, loogiliste toimingute, I/O ja PID juhtimise juhtimissüsteemi eest. Riistvaraplatvormis kasutataval Exynos4412 protsessoril on suure jõudlusega-andmetöötluse võimalused ja täielikum riistvaraliides, mis loob hea riistvaralise aluse Linuxi manussüsteemide loomiseks. Kontrolleri riistvara arendusplatvormi funktsionaalne plokkskeem on näidatud joonisel 3, koos WIFI--pardal, 3G-moodul, 10M/100M adaptiivne võrgukaart, 10,1-tolline puutetundlik LCD-ekraan, 4-kanaliline USB-HOST ja nii edasi.
Riistvaraplatvorm toetab käivitamist eMMC-lt või SD-kaardilt. eMMC-d kasutatakse süsteemi kujutise kirjutamiseks, nii et kontroller käivitub pärast sisselülitamist vaikimisi eMMC-st; samas kui SD-kaardi käivitusfunktsiooni saab kasutada koos USB OTG-ga püsivara ja süsteemitarkvara kiireks uuendamiseks. Kontrolleri internetiga ühendamiseks kasutatakse erinevatel juhtudel wifi, wcdma 3g, lan ja muid võrguliideseid, mida saab kasutada kaugjuhtimispuldi, kaugtõrkehoiatuse või -alarmi, kaugjuhtimispuldi, kaugtõrkehoiatuse või -alarm, kaugjuhtimispuldi, kaugtõrkehoiatuse või -alarm, kaugtõrkehoiatuse või -alarm, kaugtõrkehoiatuse või -häire ning kaugjuhtimispuldi jaoks. Kontrolleri Internetiga ühendamiseks erinevatel asjaoludel kasutatakse WIFI, WCDMA 3G, LAN ja muid võrguliideseid, pakkudes riistvaralist tuge seadmete kaugjuhtimise, kaugtõrkehoiatuse või -häire, asjatundliku kaugtõrkeotsingu ja muude uute rakenduste realiseerimiseks.
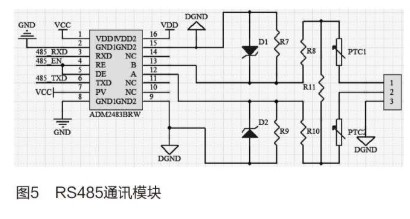
Tagamaks, et kontroller saaks teostada kiiret{0}}reaalajas-usaldusväärset sidet mõõtmis- ja juhtplaadiga, põhineb kontrolleri kahe RS485 sideahela konstruktsioon ADM2483-l. ADM2483 on integreeritud side isolatsiooniga RS485 transiiverseade, mille suurim sidekiirus on kuni 500 kbit/s, et tagada sidekiirus ja võime häiretele vastu seista eeldusel, et välditakse opto-siduri isolatsioonikonstruktsiooni kasutamist, peavad hõivama suurema PCB paigutusala. Paigutuse ala. Ja ADM2483, mida kasutatakse võnkekiiruse konstruktsiooni piiramiseks, rõhu kõikumise kiiruse languse reguleerimine sobival tasemel, võib vähendada BER-i tekitatud klemmide sobimatut sobitamist ja pistikuid. Sidemooduli liideseahel kasutab voolu- ja pingepiirangu konstruktsiooni, nagu on näidatud joonisel 5, pingeregulaatorid D1, D2 ja liideseahela isetaastekaitsmed PTC1 ja PTC2, et moodustada tõhus kaitse 485 sidemooduli elektrilise töökindluse parandamiseks.
2.2 Mõõte- ja juhtimismooduli riistvaraline disain
Mõõtmis- ja juhtimismooduli riistvaraplokkskeem on näidatud joonisel 6, kus LPC1758 on tuum, mis vastutab seadme tööandmete hankimise, I/O aadresside dekodeerimise ja I/O juhtimise eest; seadme asjakohased temperatuuri, voolu, pinge, niiskuse, rõhu ja muud parameetrid võteahela kaudu ja seejärel LPC1758 digitaalse filtreerimise abil, mis salvestatakse FLASH-i; kontroller saab LPC1758-ga suhelda RS485 kaudu, lugeda loogikaoperatsioonide jaoks vajalikke parameetreid ja seejärel pärast toimimist I/O juhtkäske LPC1758 täitmiseks; Sisend-/väljundahelad hõlmavad transistorväljundeid, releeväljundeid ja seejärel sisend- ja väljundkäsku LPC1758 täitmiseks. Kontroller saab LPC1758-ga suhelda RS485 kaudu, lugeda loogilise töö jaoks vajalikke parameetreid ja seejärel saata sisend-/väljundkäsud LPC1758-le täitmiseks pärast operatsiooni. I/O ahel sisaldab transistori väljundit, relee väljundit ja väljundit erirakenduste jaoks, nagu elektrooniline paisuventiili juht I/O, sagedusmuunduri juht I/O ja nii edasi.
Filtri diskreetimisahel kasutab Maximi ühe-kanaliga 24-bitist ADC MAX11210, mis integreerib analoog- ja võrdlussisendi puhvervõimendid ning pakub nelja GPIO-porti, mida saab kasutada välise 16-kanalilise analooglüliti juhtimiseks, mis muudab MAX11210 tõhusalt koguma 16-kanalilist LPC1/7O analoogsignaali. ressursse. Diskreetimise vooluringi plokkskeem on näidatud joonisel 7. Diskreetimisahela plokkskeem on näidatud joonisel 7.
Lõpuks lisatakse I/O ahela täpsuse ja töökindluse tagamiseks riistvaraahelale I/O oleku tuvastamise disain. Väljundpunkti jaoks genereerib I/O oleku tuvastamise ahel vastava väljundjada signaali väljundi olekust ja kui kontrolleri käsk väljundi oleku muutmiseks saadetakse LPC1758-le ja see täidetakse, muudetakse väljundpunkti olekut ning LPC1758 võrdleb muudetud väljundjärjestuse signaali kontrolleri antud väljundkäsuga, et tagada väljundi täpsus; samas kui sisendpunkti jaoks tekitab see Kui sisendolekut muudetakse, võrdleb LPC1758 tegelikku sisendi olekut sisendjada signaaliga, et teha kindlaks, kas sisendahelas on viga.
3. Juhtimissüsteemi tarkvara disain
Kontrolleri multi-riistvaraliidese, mitme-tarkvaraprogrammi rakenduste arendamise, mitme-faili toimimise, süsteemi kohandamise ja muude nõuete täitmiseks, Linuxi manustatud operatsioonisüsteemi jaoks on põhirakendusprogrammil inimese-masinliidese programm, andmetöötlusprogramm, pehme PLC programm, nagu on näidatud joonisel 7. Nende hulgas on loodud ka HMI programm. Windowsi keskkonnas töötava graafilise tarkvara abil graafiliste elementide, juhtelementide ja makrokäskude kombinatsiooni kaudu, mida saab importida USB kaudu kontrollerisse, et HMI värskendada. Andmetöötlusprogramm vastutab peamiselt seadmete tööstusliku kontrolli rekordi, PID-i töö, seadmete oleku jälgimise ja muude funktsioonide eest. Pehme PLC programmi on välja töötanud Saksamaalt pärit Infoteam OpenPCS tarkvara, mis toetab kuut IEC keelt, nimelt ST, IL, SFC, FBD, LD ja CFC, ning vastutab I/O loogika toimimise eest.
Kuna mõõtmis- ja juhtimismoodul ei vaja liiga palju rakendusi ja graafilisi liideseid, valitakse uC/OS-II, mis on Linuxi manustatud operatsioonisüsteemi organisatsiooniga võrreldes palju väiksem. süsteem on funktsioonide -rikas, hõlmates selliseid funktsioone nagu ülesannete ajastamine, ülesannete haldamine, ajahaldus, mäluhaldus ning ülesannetevaheline suhtlus ja sünkroonimine [6]. Peamised rakendused on andmehõiveprogramm, I/O tuvastamise programm ja I/O juhtimisprogramm. Kogu I/O juhtimisvoog on näidatud joonisel 9. I/O ahela veahäire korral saab kasutaja valida seadme väljalülitamise ja taaskäivitamise või taotleda tehnilist tuge.
4 Järeldus
Selles artiklis kavandatud manustatud keskkonnakatseseadmete juhtimissüsteemil, selle kontrolleril ning mõõtmis- ja juhtimismoodulil on eelised madala hinnaga, suure integreerituse, suure täpsusega, laiendatavusega ja nii edasi, mis võib teatud määral parandada keskkonnakatseseadmete omadusi, nagu väike partii suurus ja mitmesugused kahjulikud mõjud projekteerimisele ja tootmisele. Ja kasutades täielikult ära meie ettevõtte keskkonnakatseseadmete tootmise eeliseid, saame keskkonnatestide abil pidevalt parandada juhtimissüsteemi disaini töökindlust. Juhtimissüsteemi kasutatakse nüüd meie standardiseeritud keskkonnaseadmete seerias, juhtimise täpsus ja stabiilsus on jõudnud kodumaisele kõrgtasemele ning riistvara konfiguratsioon on rikkalik ja hea laienemisvõimega.